Ist das Ihr Unternehmen?
Profil kostenlos übernehmen: Anfragen erhalten, Daten selbst korrigieren, Verifiziert-Abzeichen beantragen.
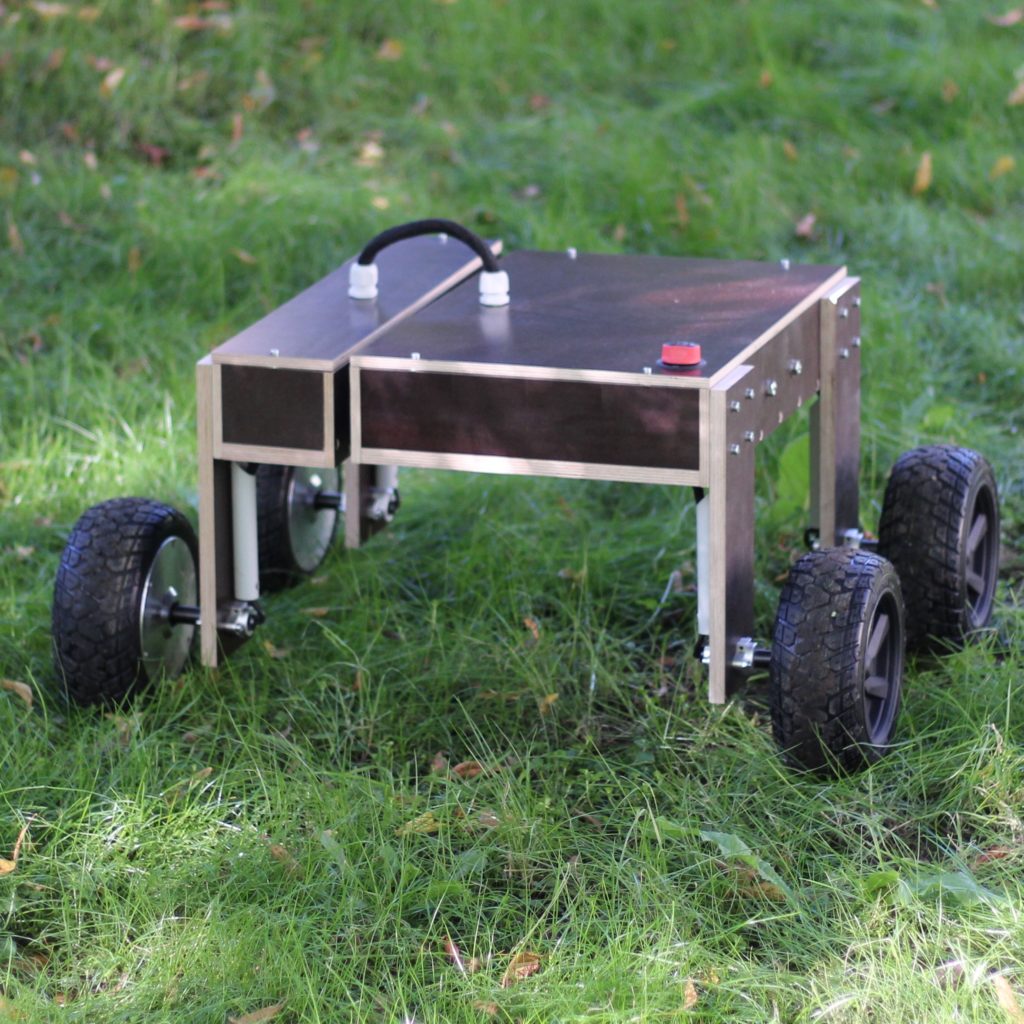
Entwicklung und Customizing mehrzweckfähiger UGV-Robotikplattformen mit ROS-2-Software-Framework aus Dresden.
sciota GmbH
DresdenNeu auf Amplifa
Über sciota robotics
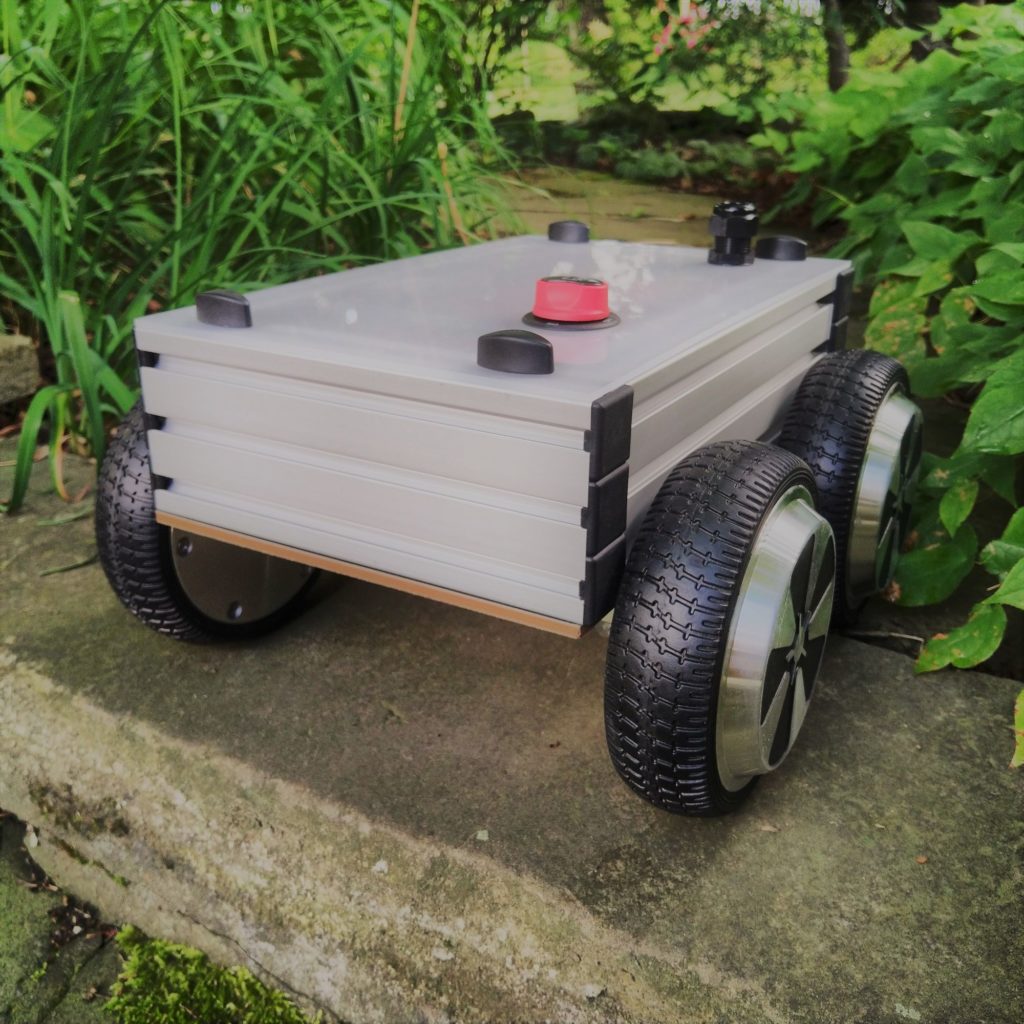
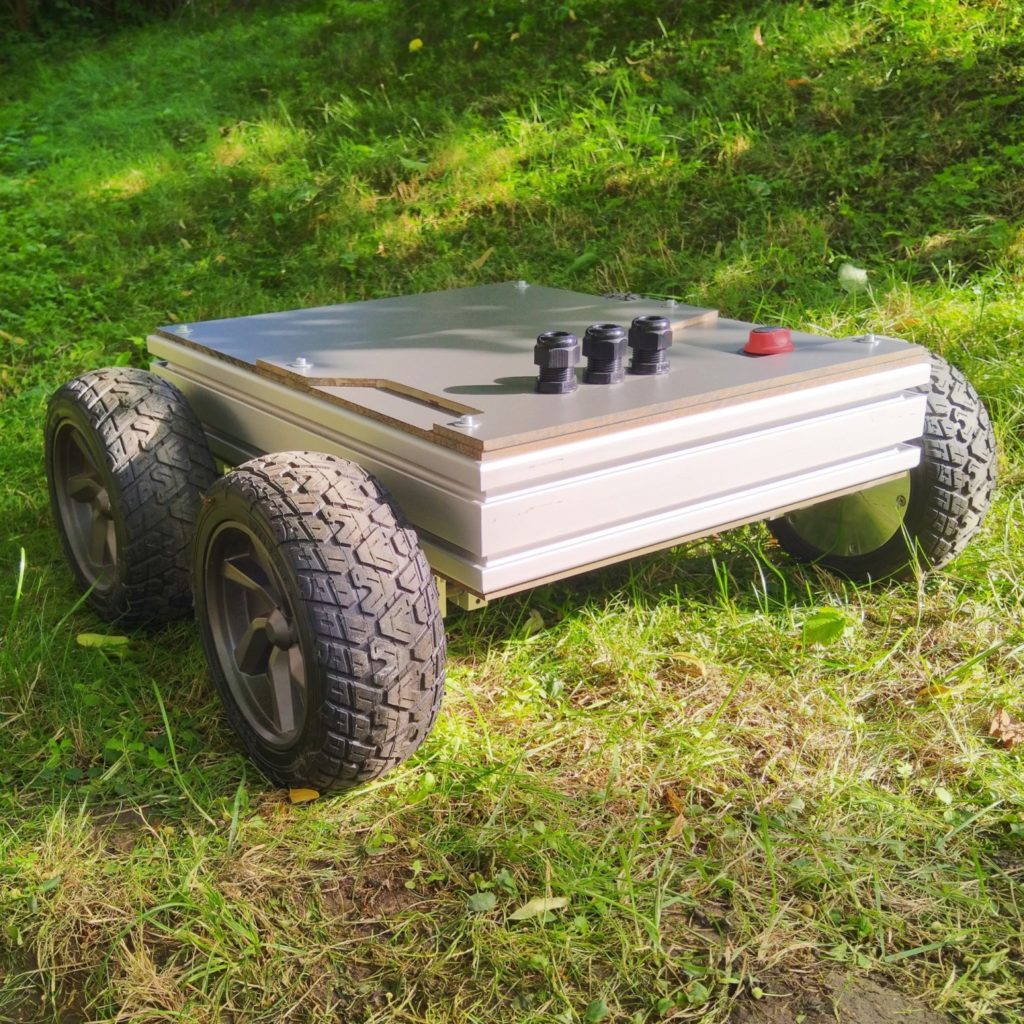
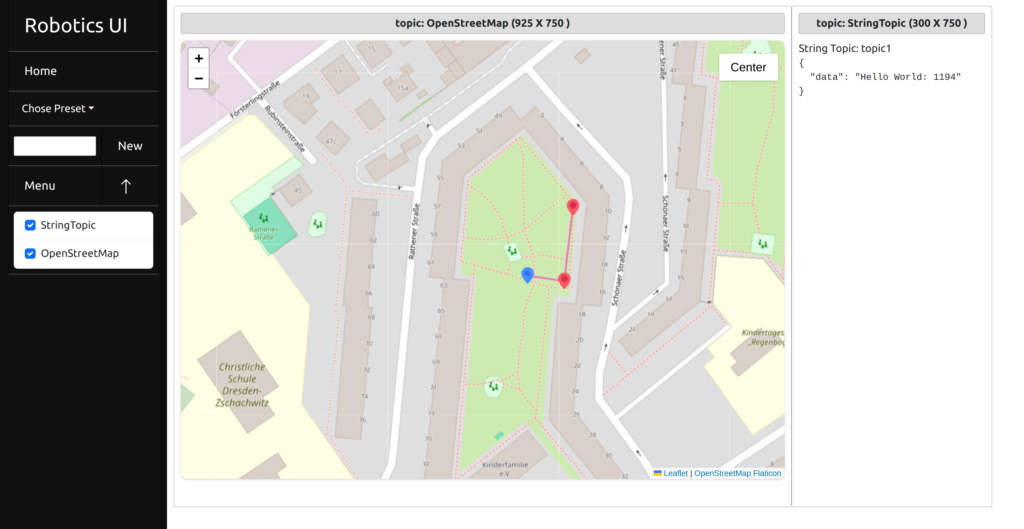
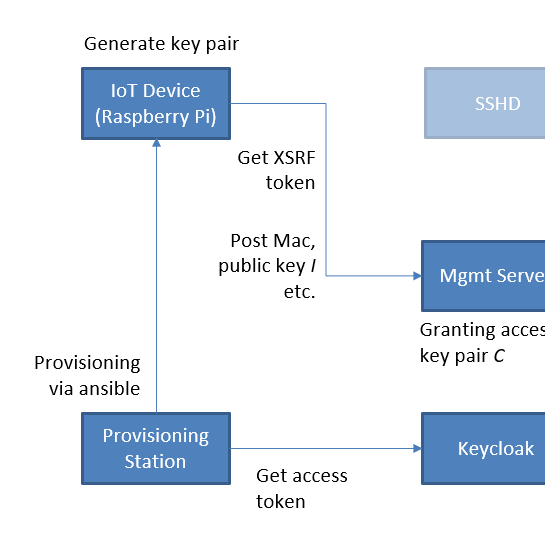
Die sciota GmbH (Marke sciota robotics) mit Sitz in Dresden entwickelt, fertigt und customisiert mehrzweckfähige UGV-Plattformen (Unmanned Ground Vehicles) für Offroad-Einsätze mit schweren Nutzlasten. Das Portfolio umfasst die Standardplattformen Compact, Medium und Flex Robot Plattform, die individuell an konkrete Anwendungsfälle angepasst werden. Die Fahrzeuge verfügen über einen Arduino-basierten Controller und einen Standard-Fernsteuerungsempfänger; ROS (Robot Operating System) verbindet sich mit dem Arduino und ermöglicht übergeordnete Missionssteuerung, wodurch ein Hersteller-Lock-in vermieden wird. Ergänzend bietet das Unternehmen Plattform-Engineering (Komponentenauswahl, Fahrwerk-Design, Software für Steuerung und Navigation, GNSS-/RTLS-Integration), ein Security Framework für sicheres, skalierbares IoT-Gerätemanagement, webbasierte Portale zur Datenvisualisierung und -analyse sowie die Robotics UI, eine Web-Interface-Lösung für ROS-2-Roboter. Außerdem entstehen individuelle Sonderlösungen wie ferngesteuerte Security-Roboter oder Roboter mit Spezialausstattung. Abnehmer finden sich in Forschung und Entwicklung, industriellen Anwendungen und der Sicherheitstechnik.
- Standort
- Dresden
- Verfahren
- IoT-Sicherheitsframework (Gerätemanagement, sicherer Gerätezugriff), Webbasierte Portale (Datenvisualisierung von UGV-Daten, Robotics UI für ROS 2), Custom-built UGV-Sonderlösungen (z. B. Security Robot, Robot mit Spezialausstattung), Individuelle UGV-Plattformen (Offroad, schwere Lasten), Robotics UI (Web-Interface für ROS-2-Roboter), Security Framework (IoT-Sicherheit, skalierbares Gerätemanagement), Webbasierte Portale (Datenvisualisierung und -analyse), Custom Solutions (individuelle UGV-Lösungen, z. B. Security-Roboter)
- Werkstoffe
- UGV-Robotikplattformen, ROS-/ROS-2-Software-Framework, GNSS/RTLS-Integration, Security Framework
- Branchen
- Robotik, Forschung und Entwicklung, Industrieanwendungen, Sicherheitstechnik
- 01
Plattform-Engineering (Komponentenauswahl, Fahrwerk-Design)
- 02
Software für Steuerung und Navigation (ROS/ROS 2)
- 03
GNSS-/RTLS-Integration
- 04
Fertigung und Customizing der UGV-Plattform
- 05
Security Framework / Gerätemanagement
- 06
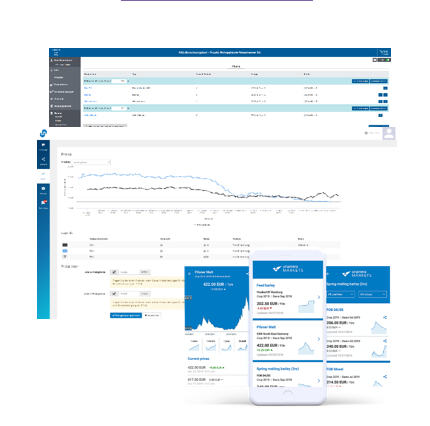
Webbasiertes Portal (Datenvisualisierung, -analyse)
Verfahren und Technologien
UGV-Robotikplattformen
Mehrzweckfähige, offroad-taugliche Plattformen (Compact, Medium, Flex) für schwere Nutzlasten.
ROS-/ROS-2-Software-Framework
Übergeordnete Missionssteuerung über Arduino-basierten Controller, inkl. webbasierter Robotics UI.
GNSS/RTLS-Integration
Integration zur Positionsbestimmung der Fahrzeuge.
Security Framework
Sicherer, skalierbarer Gerätezugriff für Fahrzeuge sowie Sensor- und Aktorkomponenten.
Standorte
Dresden
DEHauptsitz
Produkte und Bauteile
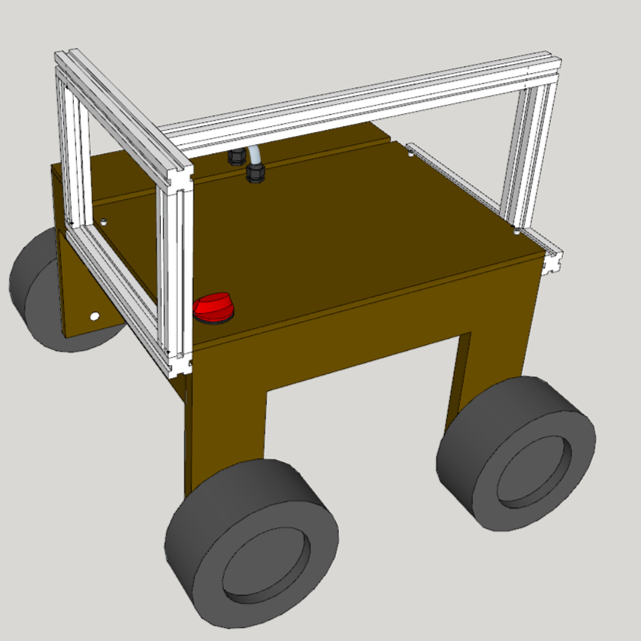
Einblicke in die Fertigung
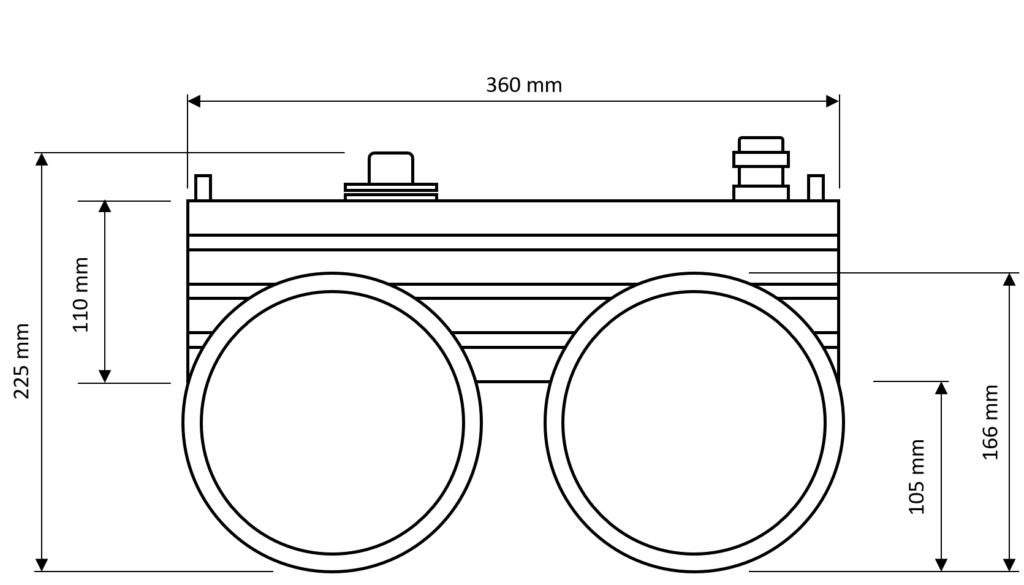
Branchen
Verfahren & technische Grenzen
| Verfahren | Toleranz | Max. Bauteil | Gewicht | Losgröße | Werkstoffe |
|---|---|---|---|---|---|
| Engineering | – | – | – | – | – |
| Engineering | – | – | – | – | – |
| IoT-Sicherheitsframework (Gerätemanagement, sicherer Gerätezugriff)Engineering | – | – | – | – | – |
| Webbasierte Portale (Datenvisualisierung von UGV-Daten, Robotics UI für ROS 2)Engineering | – | – | – | – | – |
| Custom-built UGV-Sonderlösungen (z. B. Security Robot, Robot mit Spezialausstattung)Engineering | – | – | – | – | – |
Zusatzleistungen
Historie
- 2024
Veröffentlichung der Robotics UI, einer Web-Interface-Lösung für ROS-2-Roboter (September 2024)