Ist das Ihr Unternehmen?
Profil kostenlos übernehmen: Anfragen erhalten, Daten selbst korrigieren, Verifiziert-Abzeichen beantragen.
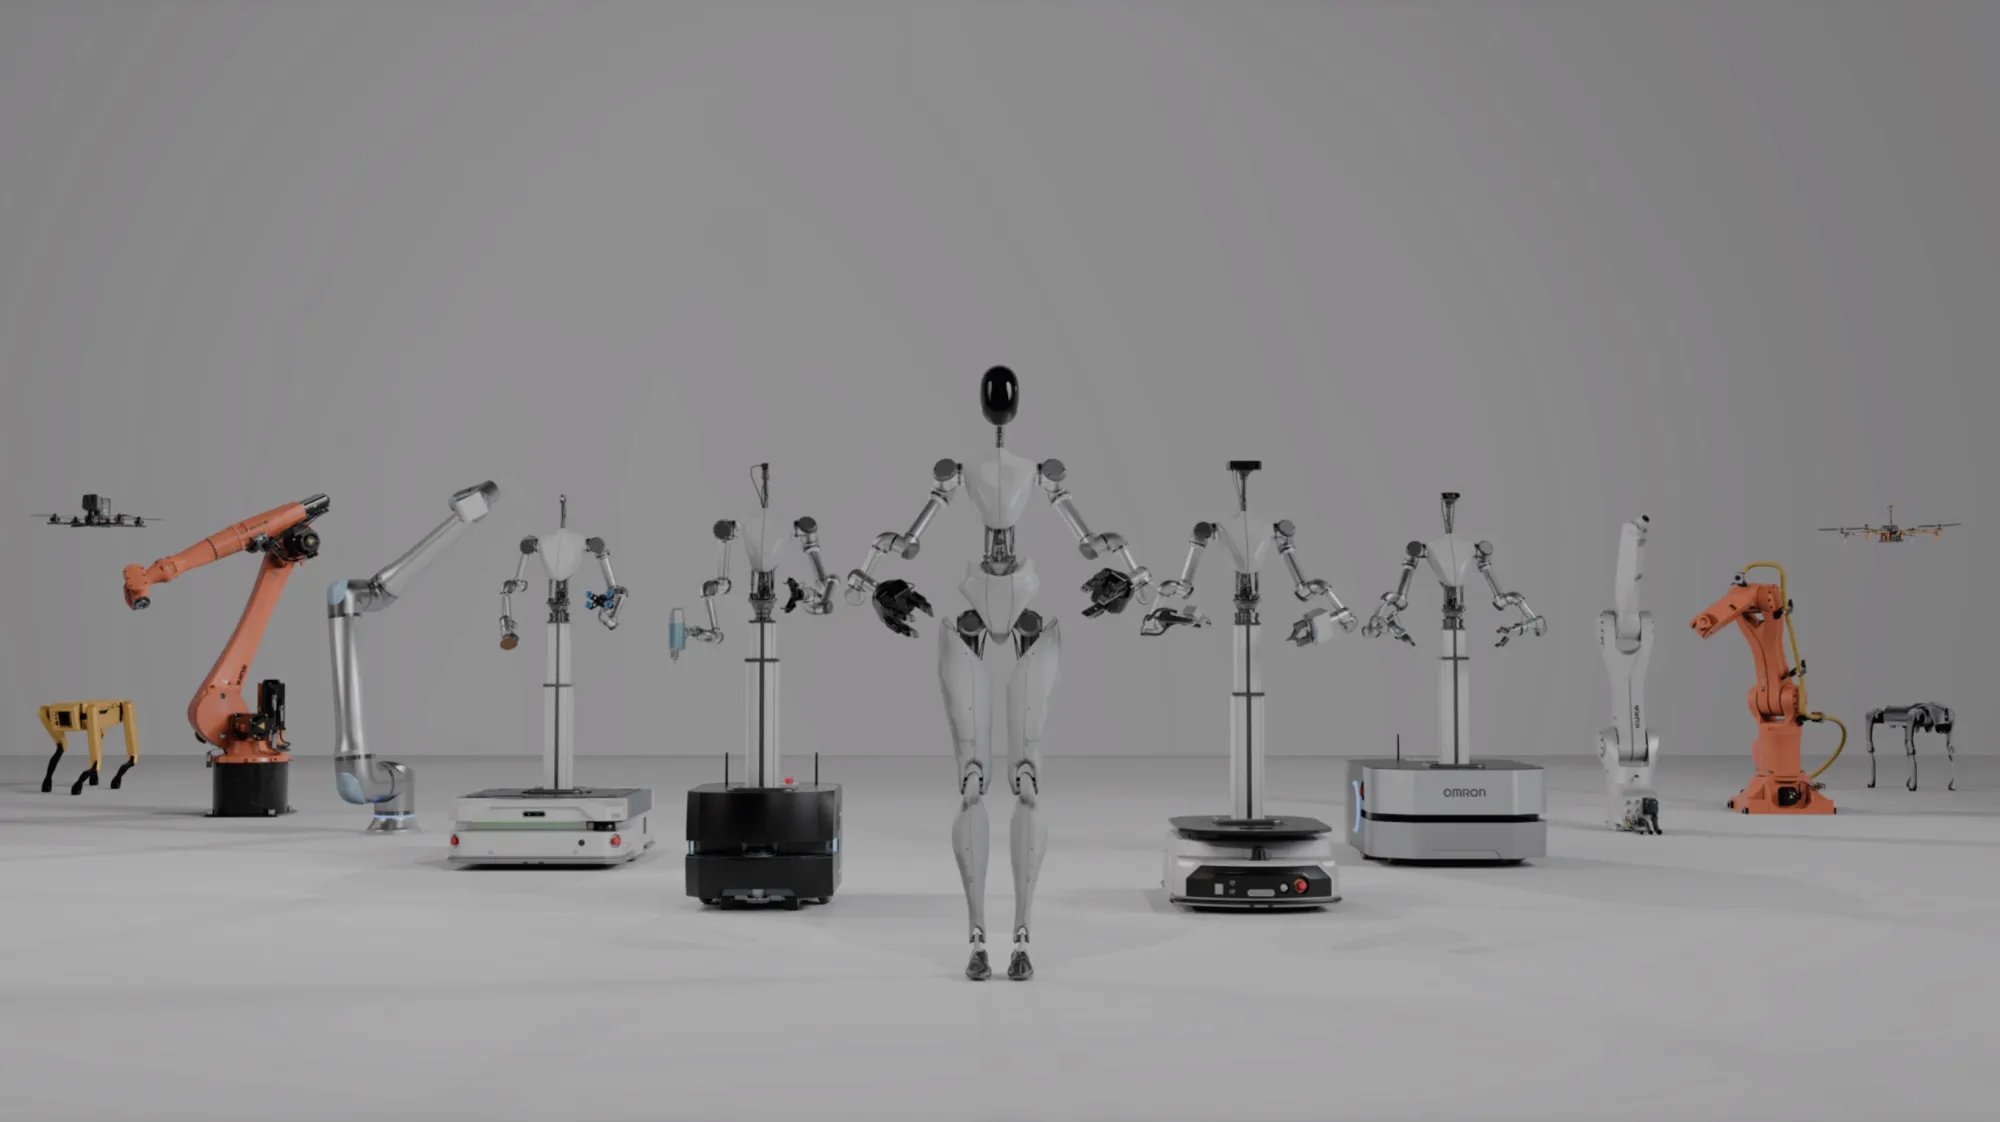
Software-Stack für Physical AI: Training, Simulation und Deployment allgemeiner Industrieroboter über ein einheitliches Agentic OS
Telekinesis GmbH
Darmstadt (Hauptsitz) · Frankfurt am Main (Team/Büro)Neu auf Amplifa
Über Telekinesis
Die Telekinesis GmbH ist ein Softwareunternehmen aus Darmstadt, das eine standardisierte Betriebssystem-Plattform (Agentic OS) für Physical AI entwickelt. Das Angebot umfasst ein Python-SDK (telekinesis-ai) zum Training, zur Simulation und zum Deployment von Robotern, einen Code-as-Policy-Agent, der natürlichsprachliche Prompts in ausführbaren, prüfbaren Python-Code übersetzt, sowie eine Bibliothek mit über 250 Skills für Perception, Planning, Manipulation, Control und Reinforcement Learning. Anwendungen umfassen Bin Picking, Pick & Place, Palletizing/Depalletizing, Sorting, Packaging, Label Classification, Assembly, Machine Tending und Material Handling. Die Software unterstützt Roboterarme, mobile Roboter und Humanoide verschiedener Hersteller über eine Hardware Abstraction Layer (BabyROS); Simulation erfolgt mit NVIDIA Isaac Sim, Isaac Lab und MuJoCo. Telekinesis ist das erste Spin-off des Intelligent Autonomous Systems Lab der TU Darmstadt (Prof. Jan Peters); das Team sitzt in Frankfurt am Main und wird von Atlantic Labs sowie Business Angels, darunter ehemalige CEOs von KUKA und Universal Robots, unterstützt. Zielbranchen sind Robotikhersteller, Fertigung und Logistik.
- Standort
- Darmstadt
- Verfahren
- Physical AI SDK (telekinesis-ai) für Training, Simulation und Deployment von Robotern, Agentic OS / Code-as-Policy Agent (Prompt zu ausführbarem Python-Code), Skill-Bibliothek (250+ Skills): Perception, Planning, Manipulation, Control, Reinforcement Learning, 3D Point Cloud Processing, Bildsegmentierung, Objektdetektion, Bildverarbeitung, Synthetic Data Generation (Extreme Domain Randomization), Hardware Abstraction Layer / Robotics-Messaging (BabyROS), Simulation mit NVIDIA Isaac Sim, Isaac Lab, MuJoCo, Open-Source-Komponenten: BabyROS, RLBotics (Apache 2.0), Illusion (GPLv3)
- Werkstoffe
- Physical AI SDK (telekinesis-ai), Agentic OS, Code-as-Policy Agent, Skill-Bibliothek (250+ Skills), Simulation (Isaac Sim, Isaac Lab, MuJoCo), Hardware Abstraction Layer (BabyROS), Synthetic Data Generation, Open-Source-Komponenten
- Zertifikate
- Open-Source-Lizenzen (Apache 2.0, GPLv3), ISO 9001
- Branchen
- Robotik / Robotikhersteller, Manufacturing / Produktion, Logistik
- 01
Prompt/Natürliche Sprache
- 02
Code-as-Policy Agent
- 03
Skill-Bibliothek (Perception, Planning, Manipulation)
- 04
Simulation (NVIDIA Isaac Sim, Isaac Lab, MuJoCo)
- 05
Deployment auf beliebiger Robotik-Hardware (BabyROS)
- 06
Fleet-Betrieb im Produktionsbetrieb
Software, Skills & Verfahren
Physical AI SDK (telekinesis-ai)
Python-SDK zum Training, zur Simulation und zum Deployment allgemeiner Roboter über einen pip-Installationsbefehl.
Agentic OS
Vollständiger Software-Stack, der Robotik-Hersteller und Produktionszellen über einheitliche Schnittstellen verbindet.
Code-as-Policy Agent
Übersetzt natürlichsprachliche Prompts in lesbaren, auditierbaren Python-Code für Roboterbewegungen.
Skill-Bibliothek (250+ Skills)
Modulare Fähigkeiten für Perception, Planning, Manipulation, Control und Reinforcement Learning, inkl. 3D Point Cloud Processing, Bildsegmentierung und Objektdetektion.
Simulation (Isaac Sim, Isaac Lab, MuJoCo)
Validierung generierter Anwendungen in der Simulation vor dem Einsatz auf realer Hardware.
Hardware Abstraction Layer (BabyROS)
Ultra-niedrig-latentes Pub/Sub- und Client/Server-Messaging von Cloud zu Roboter über OEM-Grenzen hinweg.
Synthetic Data Generation
Photorealistische, perfekt gelabelte Datensätze mittels Extreme Domain Randomization.
Open-Source-Komponenten
BabyROS und RLBotics (Apache 2.0) sowie Illusion (GPLv3) werden öffentlich als Open Source verbreitet.
Standorte
Darmstadt
DEHauptsitz / Büro (Neckarstraße 4, Raum 4.1.08)
- Werkstoffe
- Agentic OS, SDK, Skill-Bibliothek
- Cloud-Plattform
- Simulationen (NVIDIA Isaac Sim, Isaac Lab, MuJoCo)
Frankfurt am Main
DETeam / Büro (WeWork, Taunusanlage 8)
- Werkstoffe
- Softwareentwicklung
Anwendungen & Architektur
Einblicke in die Fertigung
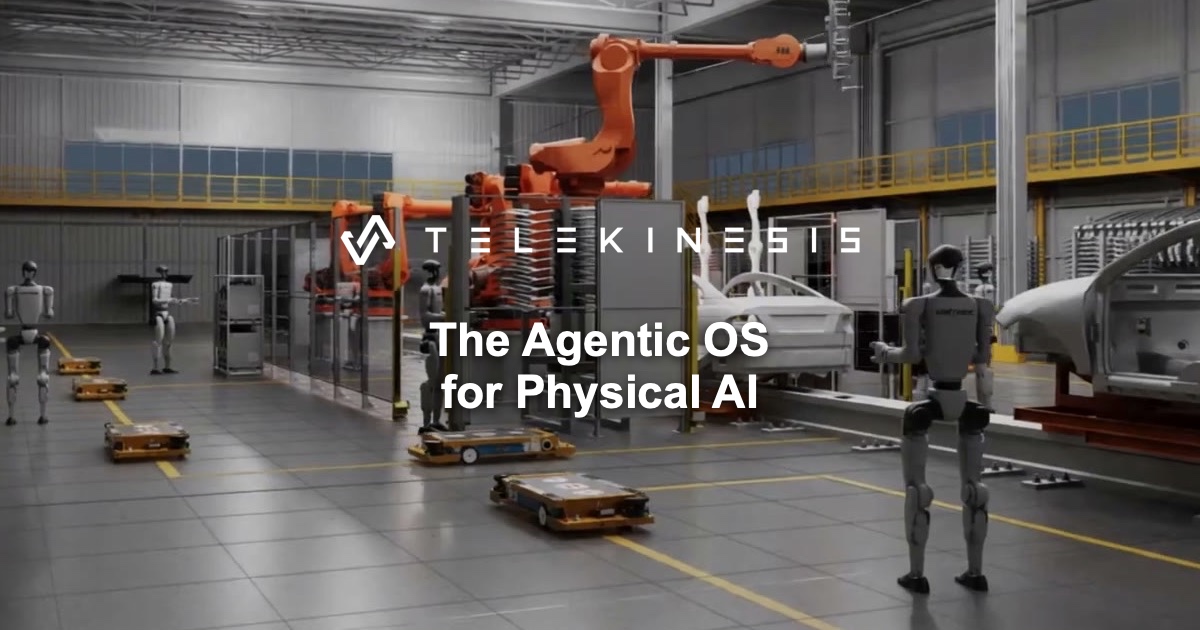
Branchen
Zusatzleistungen
Lizenzen & Offene Standards
Die Plattform validiert generierte Anwendungen vor dem Hardware-Einsatz in Simulationen (NVIDIA Isaac Sim, Isaac Lab, MuJoCo); Anwendungen werden versioniert, nachverfolgbar und reversibel auf jeder Maschine ausgerollt. Angegebene Kennzahlen sind 99 % Task-Accuracy und 0,01 mm Bewegungspräzision.
| Nachweis | Telekinesis |
|---|---|
| Open-Source-Lizenzen (Apache 2.0, GPLv3) | |
| ISO 9001 |
Historie
Telekinesis entsteht als erstes Spin-off des Intelligent Autonomous Systems Lab der TU Darmstadt (Prof. Jan Peters); das Team sitzt in Frankfurt, backed by Atlantic Labs und Business Angels, u. a. ehemalige CEOs von KUKA und Universal Robots.