Ist das Ihr Unternehmen?
Profil kostenlos übernehmen: Anfragen erhalten, Daten selbst korrigieren, Verifiziert-Abzeichen beantragen.
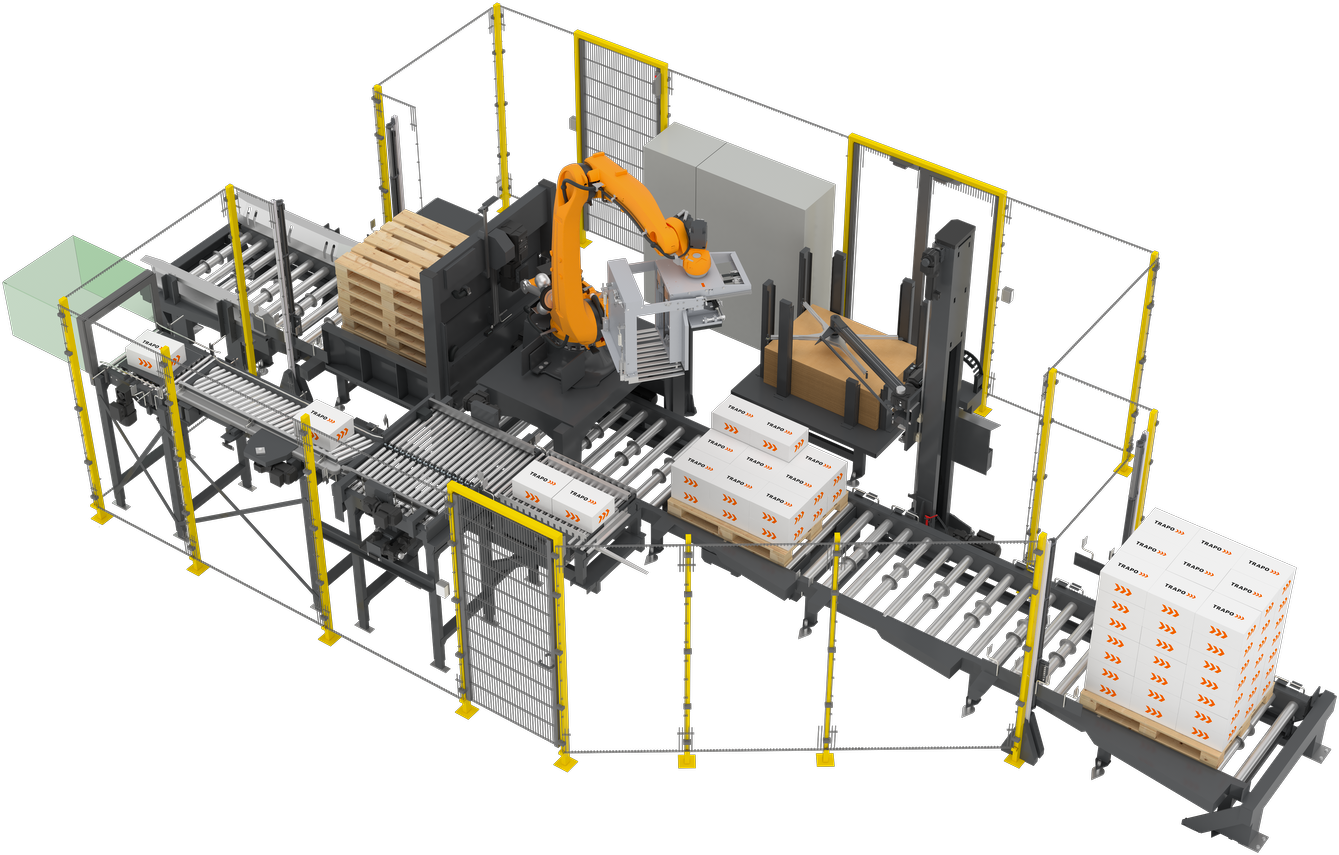
Fertigt Palettier-, Pick-and-Place- und Fördersysteme sowie autonome Intralogistik-Anlagen mit eigener Edelstahl- und Greiferfertigung.
TRAPO GmbH
Gescher-Hochmoor (DE) · Breukelen (NL) · Cordignano (IT) · Suwanee, GA (US)Neu auf Amplifa
Über TRAPO
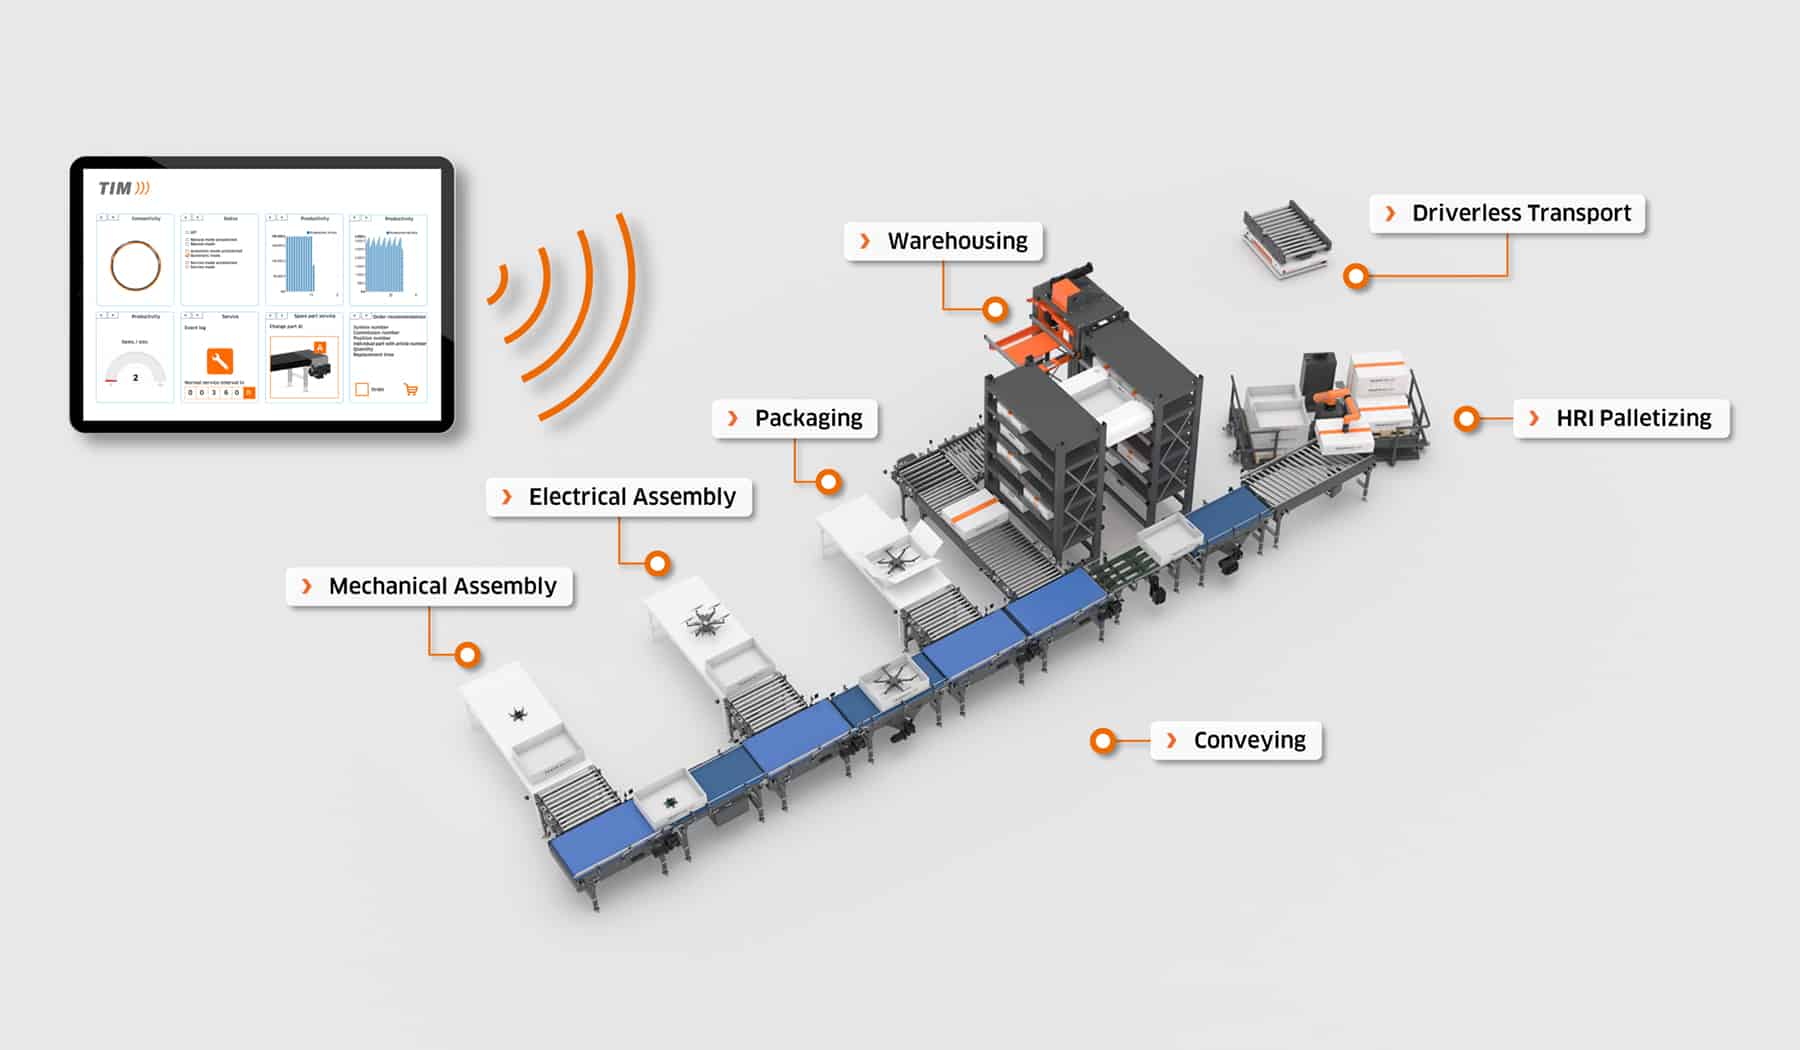
Die TRAPO GmbH ist ein Automatisierungs-Spezialist für Produktion und Intralogistik am Standort Gescher-Hochmoor. Das Unternehmen entwickelt und fertigt Teil- und Gesamtanlagen für Pick and Place, (De-)Palettieren, Verpacken, Fördern, Lagermanagement, Sortier- und Verteiltechnik sowie das autonome Be- und Entladen von Lkw. Das Portfolio umfasst Lagenpalettierer, Portalpalettierer, Knickarmroboter-Zellen, Cobots, Kinematik-Picker, Warehouse-Shuttle und Fahrerlose Transportsysteme, ergänzt um das Managementsystem TIM. Fertigung, Programmierung und Service werden zu 100 % inhouse geleistet; es besteht eine eigene Edelstahlfertigung für Hygienedesign- und Care-Bereiche sowie eine eigene Greiferentwicklung mit über 200 Greifervariationen. Kunden stammen insbesondere aus der Lebensmittel- und Getränkeindustrie, Tiernahrung, Pharma und Medizintechnik, Logistik, Chemie sowie der Automobil- und Verpackungsindustrie. Mit rund 200 Mitarbeitenden auf 11.250 m² Produktionsfläche ist TRAPO seit 2019 Teil der Schweizer Konzernholding Moovimenta.
- Standort
- Gescher-Hochmoor
- Verfahren
- Palettieren (Lagenpalettierer), Palettieren (Knickarmroboter), Palettieren/Depalettieren (Portalroboter), Depalettieren (Hochleistungs-Lagen-Depalettierer), Depalettieren mit Knickarmroboter, Pick and Place (Kinematik-Picker), Pick and Place mit Delta- oder Knickarmroboter, Fördertechnik
- Werkstoffe
- Edelstahl, Weißblech, Aluminium, ferromagnetische Werkstoffe, Ferromagnetische Werkstoffe
- Zertifikate
- DIN EN ISO 9001:2015, DIN EN ISO 14001:2015, DIN EN ISO 50001:2011
- Gegründet
- 1957
- Mitarbeiter
- 200
- Branchen
- Lebensmittel- und Getränkeindustrie, Tiernahrung, Pharmaindustrie und Medizintechnik, Logistik/Intralogistik, Chemie und Petrochemie, Automobil- und Räderindustrie
- 01
Konzeption und Engineering
- 02
Konstruktion
- 03
Eigene Fertigung (Edelstahl/Reinraum)
- 04
Software und Greiferentwicklung
- 05
Inhouse-Testläufe im Technikum
- 06
Inbetriebnahme
- 07
Wartung und After-Sales-Service
Werkstoffe & Verfahren
Edelstahl
Eigene Edelstahlfertigung für Anlagenkomponenten im Hygienedesign, insbesondere für Care- und Reinraumbereiche der Lebensmittel- und Pharmaindustrie.
Aluminium
Werkstoff für Leerdosen im Hochleistungs-Depalettieren.
Weißblech
Werkstoff für Leerkonservendosen, die mit Magnet- oder Vakuumgreifern depalettiert werden.
Ferromagnetische Werkstoffe
Grundlage für Magnetgreifer mit integrierter Pneumatik-Magnetplatte zur Aufnahme kompletter Lagen.
Standorte
Gescher-Hochmoor
DEHauptsitz, Produktion, Technikum
- Stückgewicht / Größe
- Anlagen für Paletten bis 1.250 × 1.150 mm
- Losgröße
- Einzelanlagen bis Gesamtlinien
- Werkstoffe
- Edelstahl, Aluminium, Weißblech
- Lagenpalettierer HLP 6000
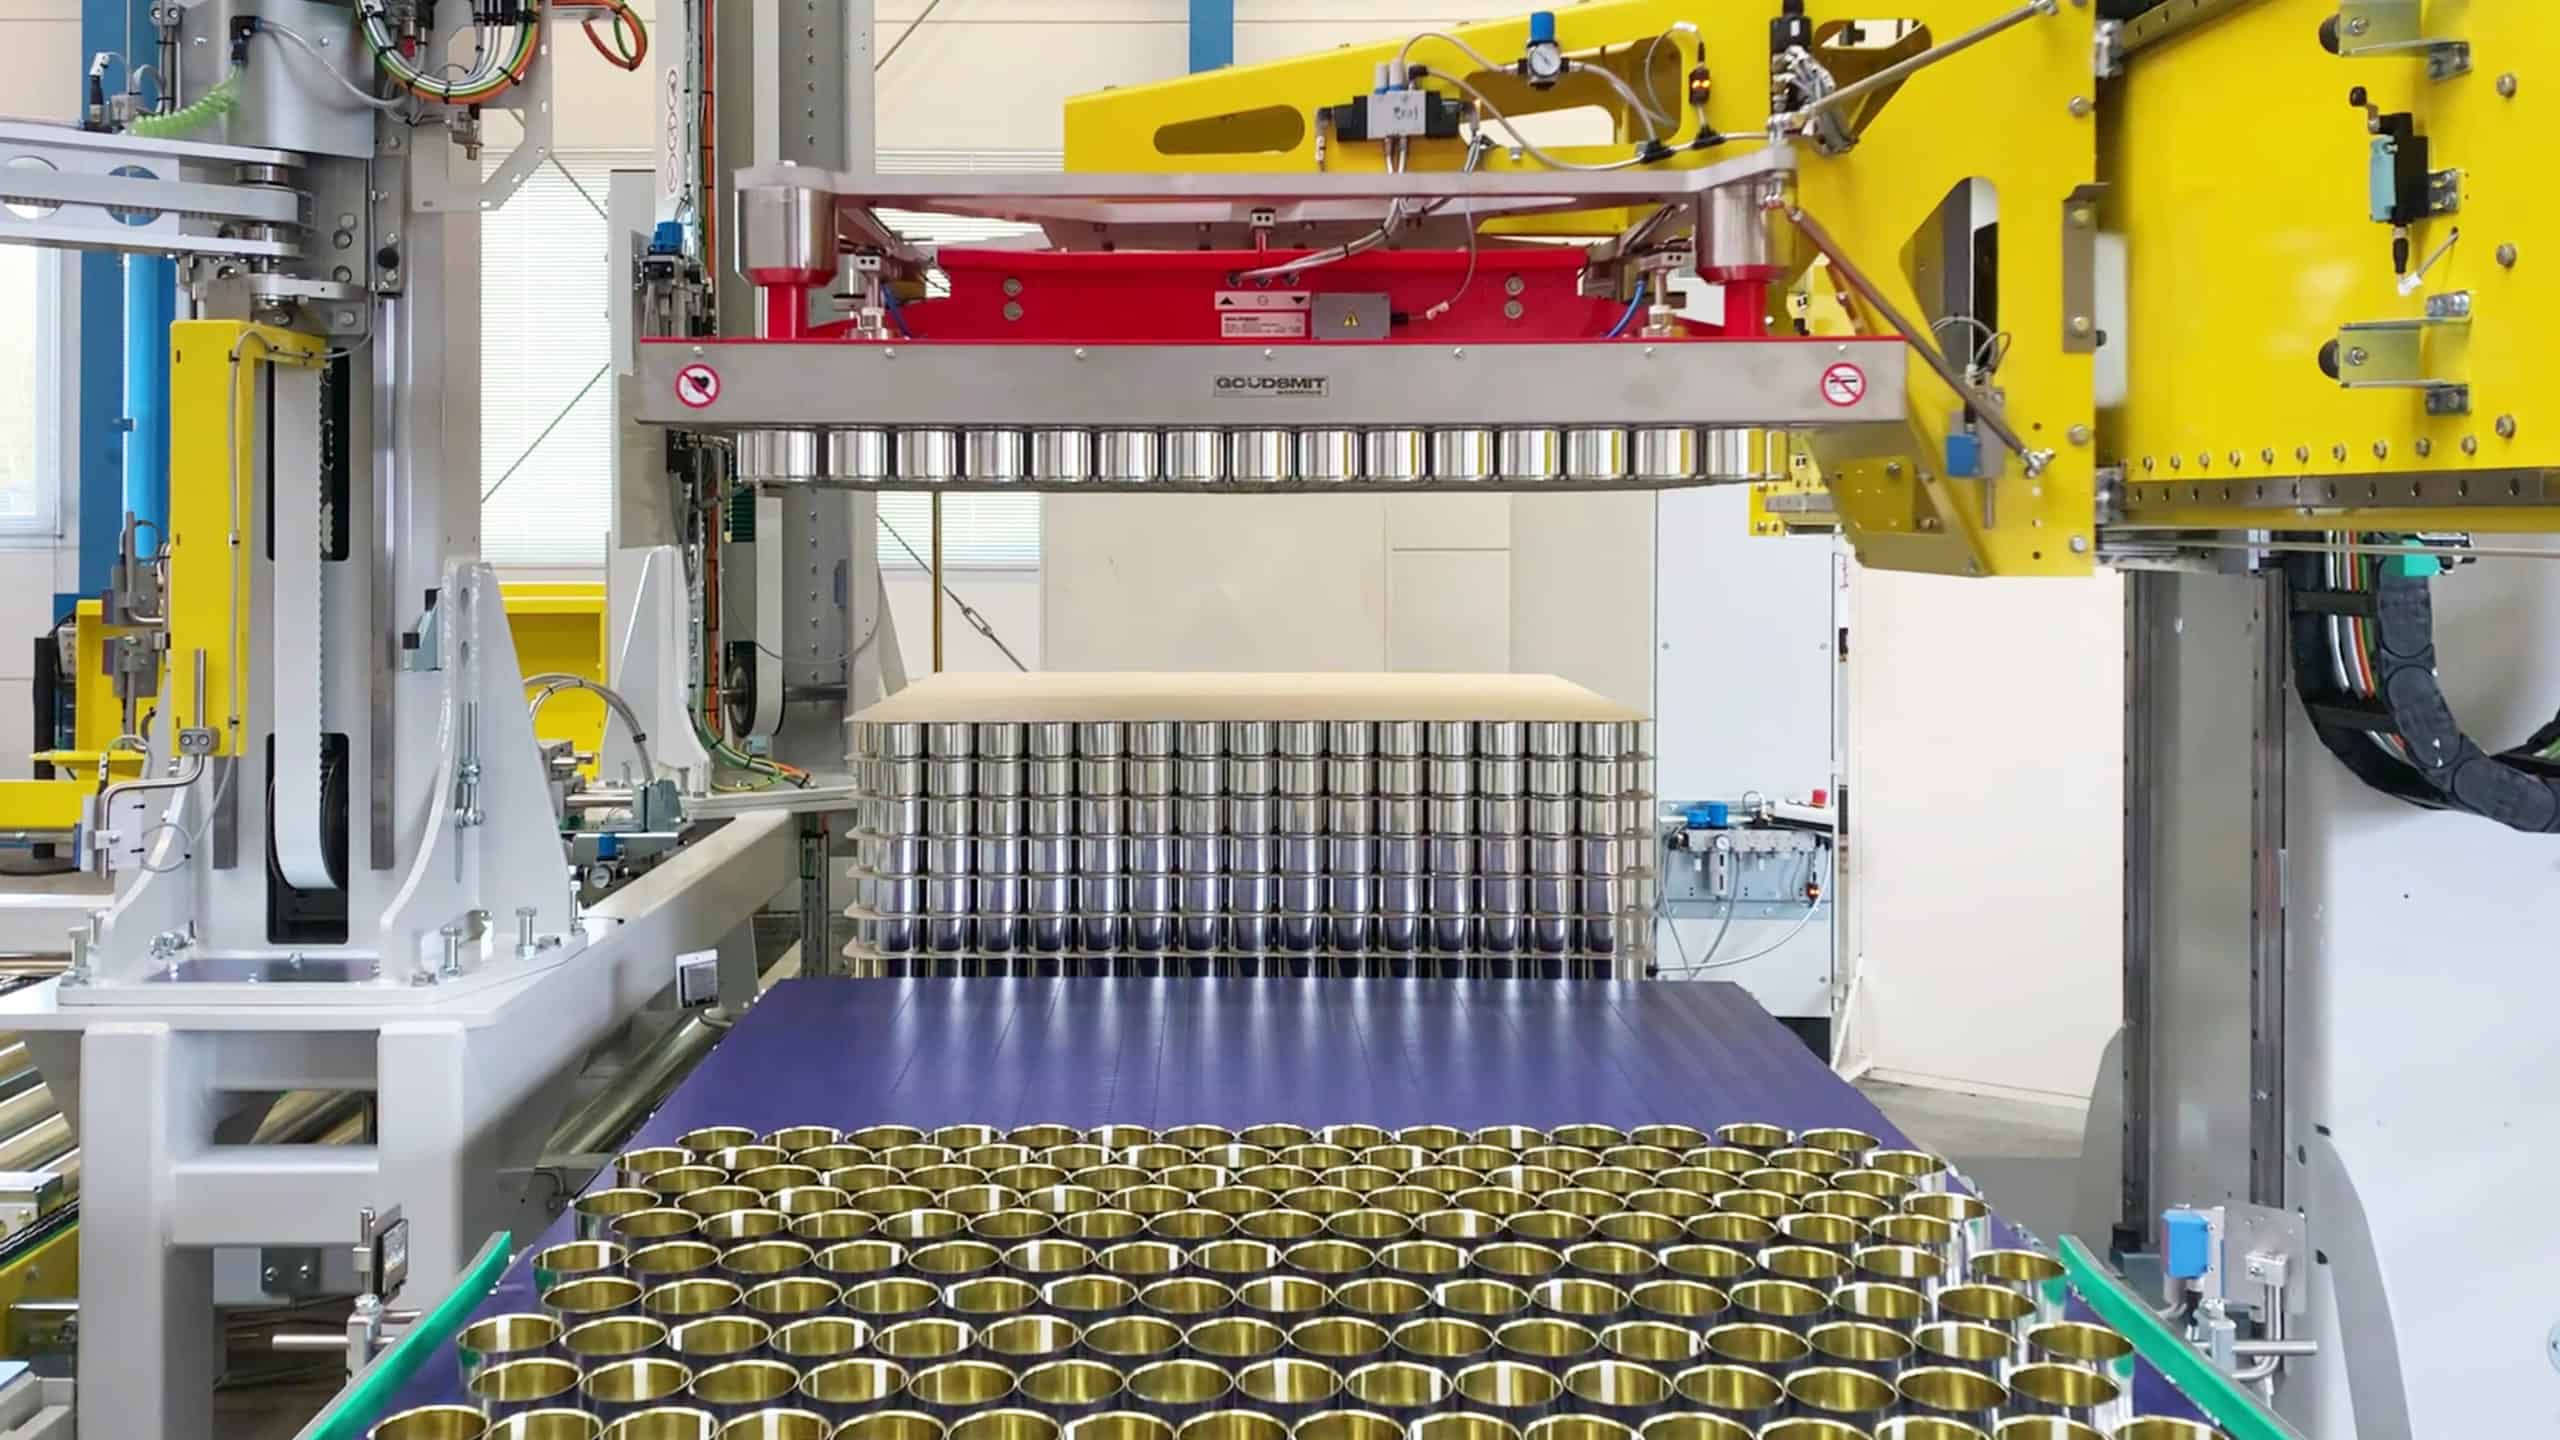
- Hochleistungs-Depalettierer HLDP
- Parallelkinematik-Picker HPPS 200
- Knickarmroboter-Palettierzellen HRS
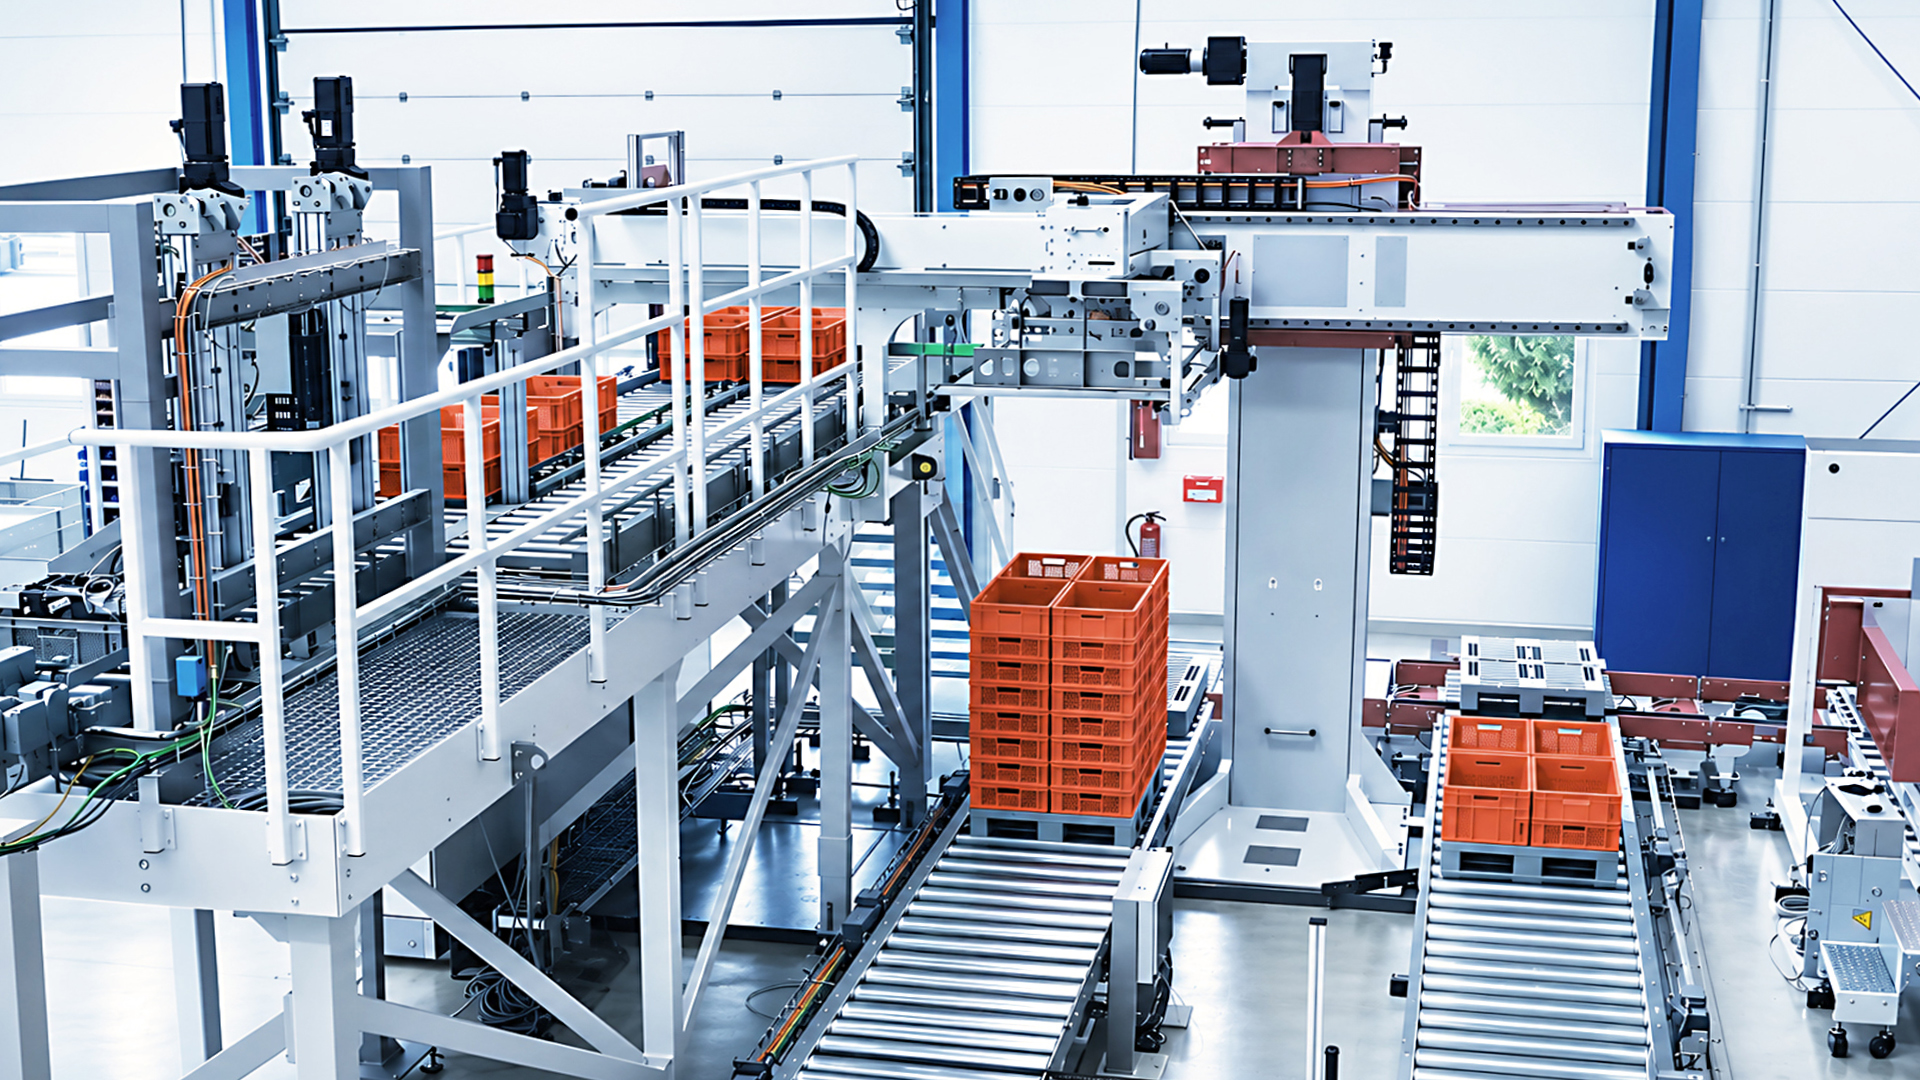
- Portalpalettierer HPS 100/250/500
- Cobot-Palettierer TCP
- Transport Shuttle TTS
- Warehouse Shuttle TWS 35/1200
- Lkw-Ladesystem TLS 3600
Breukelen
NLRepräsentanz Niederlande/Belgien (TRAPO NEDERLAND B.V.)
Cordignano (TV)
ITTochtergesellschaft TRAPO Italiana S.r.l.
Suwanee, GA
USTochtergesellschaft TRAPO America, Inc.
Anlagen & Systeme
Einblicke in die Fertigung
Branchen
Verfahren & technische Grenzen
| Verfahren | Toleranz | Max. Bauteil | Gewicht | Losgröße | Werkstoffe |
|---|---|---|---|---|---|
| Palettieren (Lagenpalettierer)Montage | – | – | Lagengewicht bis 200 kg | – | Kartons, Säcke, Behälter, E2- und C2-Kisten |
| Palettieren (Knickarmroboter)Montage | – | Kartonagen max. 500x400x400 mm | – | – | Kartonagen, Zwischenlagen (saugbar) |
| Palettieren/Depalettieren (Portalroboter)Montage | – | – | – | – | stapelfähige Werkstücke, Packstücke, Ladungsträger |
| Depalettieren (Hochleistungs-Lagen-Depalettierer)Montage | – | Tallpacks bis 3.000 mm × Paletten bis 1.250 x 1.150 mm | – | – | Leerdosen (Weißblech, Aluminium), Leergläser |
| Depalettieren mit KnickarmroboterMontage | – | – | – | – | Trays, Aerosoldosen |
| Pick and Place (Kinematik-Picker)Montage | – | Hub 200 mm (bis 240 mm lt. Broschüre) | Traglast bis 5-6 kg (inkl. Greifer) | max. 200 Picks/Min. pro Kinematik | Lebensmittel (nass, trocken, unregelmäßig geformt), Primär- und Sekundärverpackungen |
| Pick and Place mit Delta- oder KnickarmroboterMontage | – | – | – | – | – |
| FördertechnikMontage | – | – | – | – | – |
| Lagermanagement (automatisierte Lagerlogistik)Montage | – | – | 35 kg/Palette – bis 1.200 kg | Fahrgeschwindigkeit 3 m/s | – |
| Sortier- und VerteiltechnikMontage | – | – | – | – | – |
| KartonbefüllungMontage | – | – | – | – | – |
| LadungssicherungMontage | – | – | – | – | – |
| Autonomes Be- und Entladen von Lkw und ContainernMontage | – | – | – | – | – |
| Fahrerlose Transportsysteme (AGV/AMR)Montage | – | – | – | – | – |
| Greiferentwicklung und -fertigungEngineering | – | – | – | 211 Greifervariationen | ferromagnetische Werkstoffe (Magnetgreifer), Textilien, Steinwolle, Kautschukplatten (Nadelgreifer) |
| Edelstahlfertigung (Hygienedesign/Care-Bereich)Engineering | – | – | – | – | Edelstahl |
| Konzeption, Engineering und Inbetriebnahme von Teil- und GesamtanlagenEngineering | – | – | – | – | – |
| Wartung, Support, Inbetriebnahme, Schulung, Remote-ServiceEngineering | – | – | – | – | – |
| VerpackenMontage | – | – | – | – | – |
| Mischtray-Bildung mit PickerMontage | – | – | – | – | Trays, Dosen |
14 Anlagen & Maschinen
| Maschine | Hersteller / Modell | Anzahl | Arbeitsraum | Baujahr | Standort |
|---|---|---|---|---|---|
| Hochleistungs-Lagenpalettierer | TRAPO HLP 6000 (HLP Serie) | – | Eigengewicht 1950 kg; Radius 180° (Drehmodul) | – | Gescher-Hochmoor |
| Hochleistungs-Lagen-Depalettierer | TRAPO HLDP (Magnet- oder Vakuumgreifer) | – | Palettenmagazin bis 1250 x 1150 mm | – | Gescher-Hochmoor |
| Parallelkinematik-Picker (4 Achsen) | TRAPO HPPS 200 | – | Aktionsradius 800 mm, Hub 200 mm, 360°-Aktionswinkel; Pickerzelle mind. 2x2x2 m; Eigengewicht 105 kg | – | Gescher-Hochmoor |
| Knickarmroboter-Palettierzelle | KUKA oder ABB HRS Serie (U-Line / Inline) | – | U-Line: 10133x5816x4100 mm; Inline: 11760x5800x4100 mm | – | Gescher-Hochmoor |
| Portalpalettierer | TRAPO HPS 100 / HPS 250 / HPS 500 | – | kundenspezifische Anpassung; 2-3 Linearachsen | – | Gescher-Hochmoor |
| Cobot-Palettierer (MRK) | TRAPO TCP (TRAPO Cobot Palletizer) | – | 2750 x 2620 x 2200 mm | – | Gescher-Hochmoor |
| Fahrerloses Transportsystem (AGV) | TRAPO TTS (TRAPO Transport Shuttle) | – | – | – | Gescher-Hochmoor |
| Warehouse Shuttle | TRAPO TWS 35 / TWS 1200 | – | TWS 35: 1200x635 mm (bei 400x600 Behälter), Eigengewicht 200 kg; TWS 1200: 800 kg; 3 m/s | – | Gescher-Hochmoor |
| Warehouse Lift (Hochregal-Aufzug) | TRAPO TWL | – | – | – | Gescher-Hochmoor |
| Autonomes Lkw-Be- und Entladesystem | TRAPO TLS 3600 (TLS Serie) | – | – | – | Gescher-Hochmoor |
| Moving System (Verfahrplattform) | TRAPO TMS Serie | – | – | – | Gescher-Hochmoor |
| Omni Sorter (Sortiersystem) | TRAPO TOS Serie | – | – | – | Gescher-Hochmoor |
| Sphere Sorter (Sortiersystem) | TRAPO TSS Serie | – | – | – | Gescher-Hochmoor |
| Hochleistungs-Kinematik-System (Lagenbildung) | TRAPO HKS Serie | – | – | – | Gescher-Hochmoor |
Zusatzleistungen
Referenzkunden
Qualität
Das Qualitätsmanagement ist seit 1996 installiert und wird nach DIN EN ISO 9001:2015 zertifiziert; zusätzlich bestehen Zertifikate für Umweltmanagement (DIN EN ISO 14001:2015) und Energiemanagement (DIN EN ISO 50001:2011). TIM-Auswertungen liefern Echtzeitnachweise zu Produktions- und Qualitätszielen.
| Nachweis | Gescher-Hochmoor |
|---|---|
| DIN EN ISO 9001:2015 | |
| DIN EN ISO 14001:2015 | |
| DIN EN ISO 50001:2011 |
Historie
- 1957
Gründung der Karl Stumpf KG durch Karl Stumpf in Hochmoor; Erfindung der Allseitenrolle
- 1959
Fertigung in Hochmoor
- 1968
Bau des Bürogebäudes in Hochmoor
- 1971
Erweiterung auf 4.000 m² Produktionsfläche
- 1986
Gründung der Schwestergesellschaft TRAPOROL GmbH
- 1995
Umfirmierung in TRAPO GmbH
- 2000
Erweiterung auf 8.250 m² Produktionsfläche
- 2006
Erweiterung auf 9.750 m² Produktionsfläche
- 2008
Ausbau der Greiferentwicklung
- 2010
Entwicklung des Omni-Ausschleusers
- 2012
Neubau der Fertigungshalle, Erweiterung auf 11.250 m²
- 2015
Entwicklung der 24-Volt-Technologie
- 2017
60-jähriges Firmenjubiläum; Entwicklung von MRK-Systemen
- 2018
Entwicklung und Installation von TIM (TRAPO Intelligent Managementsystem)
- 2019
TRAPO wird Teil der Moovimenta Konzernholding; Einführung des Transport Shuttles TTS
- 2020
Hochleistungs-Sortersysteme TOS/TSS sowie autonomes Lkw-Be- und Entladen mit TLS 3600
- 2021
TRAPO Digital Hub; Hochleistungs-Depalettierer HLDP; Top 100 Innovator Auszeichnung
- 2025
Neue Doppelspitze: Enrico Pes und Hubertus Rensing übernehmen die Geschäftsführung