Ist das Ihr Unternehmen?
Profil kostenlos übernehmen: Anfragen erhalten, Daten selbst korrigieren, Verifiziert-Abzeichen beantragen.
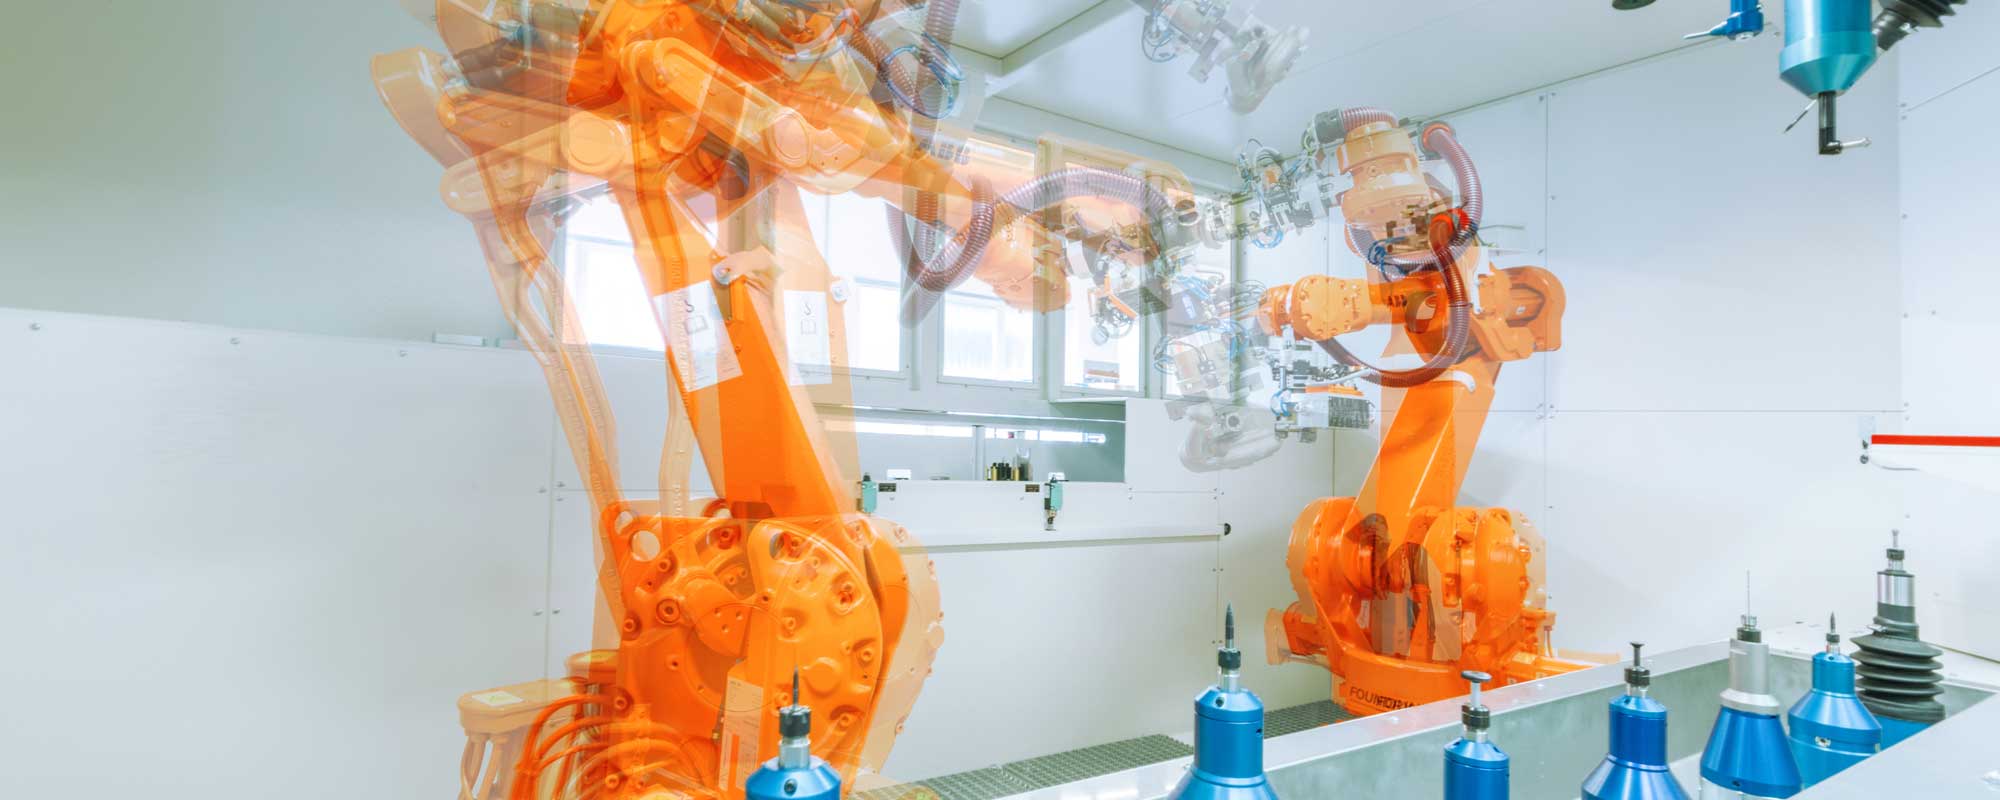
Systeme für automatisches Entgraten, Handling und Roboterautomatisierung – von Werkzeugen über Maschinen bis zur schlüsselfertigen Anlage
WMS-engineering Werkzeuge-Maschinen-Systeme GmbH
Klettgau-Grießen (Hauptsitz) · Nordstemmen (WMS Robotics GmbH) · Colmar (FR) · Whitmore Lake, MI (US) · Torino (IT) · Prag (CZ)Neu auf Amplifa
Über WMS-engineering
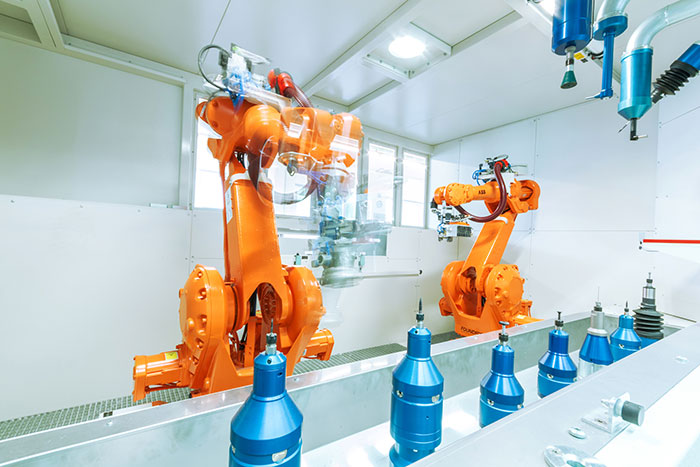
Die WMS-engineering Werkzeuge-Maschinen-Systeme GmbH ist ein auf Roboterautomatisierung spezialisierter Anbieter mit Kernkompetenz im Entgraten mit definierter Geometrie. Das Unternehmen entwickelt und fertigt flexible Entgratspindeln, standardisierte Sondermaschinen und komplette Anlagen von der Einzelzelle bis zur Fertigungslinie. Auf einem modular erweiterbaren Baukastensystem basierende Roboterzellen werden durch Waschen, Messen, Palettieren, Bin Picking und Cobot-Anwendungen ergänzt. Neben dem Anlagenbau bietet WMS Fertigungsleistungen feinmechanischer Bauteile an eigenen Dreh- und Fräszentren, Elektroplanung, Baugruppenfertigung, kundenspezifische Greifer sowie 3D-Druck von Prototypen und Greiferfingern aus Polyamid. Kunden kommen vor allem aus der Automobil- und Motorenindustrie sowie dem Maschinenbau, darunter BMW, Bosch, Daimler und John Deere; bearbeitet werden Werkstoffe wie Aluminium, Stahl und hochlegierte Metalle. Hauptsitz ist Klettgau-Grießen im Landkreis Waldshut mit rund 3.500 m² inklusive Montagehalle und Ausbildungswerkstatt; Niederlassungen und Vertriebspartner bestehen in Frankreich, den USA, Italien und Tschechien.
- Standort
- Klettgau-Grießen
- Verfahren
- Entgraten durch Roboterautomatisierung (mechanische Entgratung mit definierter Geometrie), Werkstückgeführte Entgratung (Roboter führt Bauteil an Werkzeuge), Werkzeuggeführte Entgratung (Roboter führt Werkzeuge an fixiertes Werkstück), Schleifen, Verputzen, Handling (Roboterhandling), Waschen (Nassbearbeitung als Erweiterung der Entgratzelle), Messen (modulare Erweiterung der Entgratanlage)
- Werkstoffe
- Aluminium, Hochlegierte Metalle, Stahl, PA (Polyamid, für 3D-Druck von Prototypen/Greiferfingern), Polyamid (PA)
- Branchen
- Automobilindustrie, Maschinenbau, Motoren- und Antriebstechnik,
- 01
Projekt- und Prozessplanung
- 02
Konstruktion (Grundkörper aus Stahl-Vierkantprofilen)
- 03
Spindel- und Werkzeugfertigung (Drehen, Fräsen, 3D-Druck)
- 04
Elektroplanung, Installation und Programmierung
- 05
Montage der Anlagen (Montagehalle)
- 06
Inbetriebnahme als schlüsselfertige Anlage
- 07
Fernwartung sowie Ersatz- und Wartungsmanagement
Werkstoffe und Verfahren
Aluminium
Bearbeitet in Entgratzellen, u. a. bei Abgaskrümmern, Kolben und Felgen.
Stahl
Werkstoff für Entgrat-, Schleif- und Verputzaufgaben sowie für Maschinen-Grundkörper aus Stahl-Vierkantprofilen.
Hochlegierte Metalle
Für anspruchsvolle Bauteile wie Turbinenschaufeln und Turbolader im Einsatz.
Polyamid (PA)
Werkstoff für im Haus gedruckte Prototypen und Greiferfinger.
Standorte
Klettgau-Grießen
DEHauptsitz mit Fertigung, Montage und Ausbildungswerkstatt
- Stückgewicht / Größe
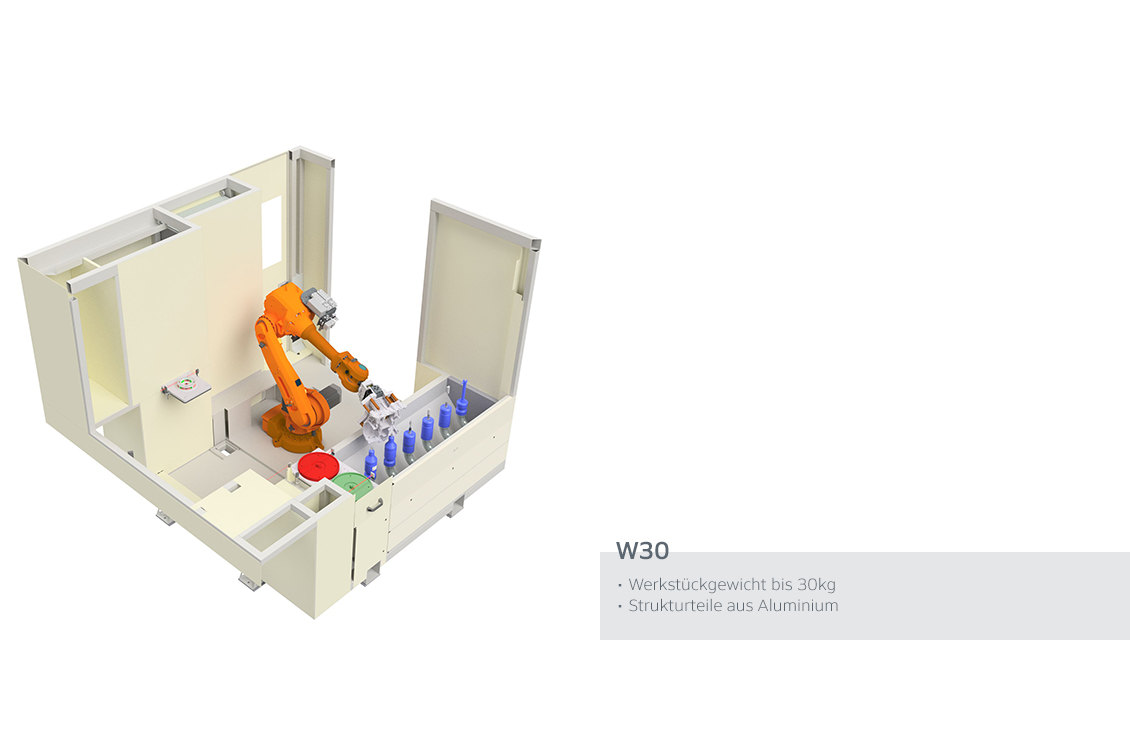
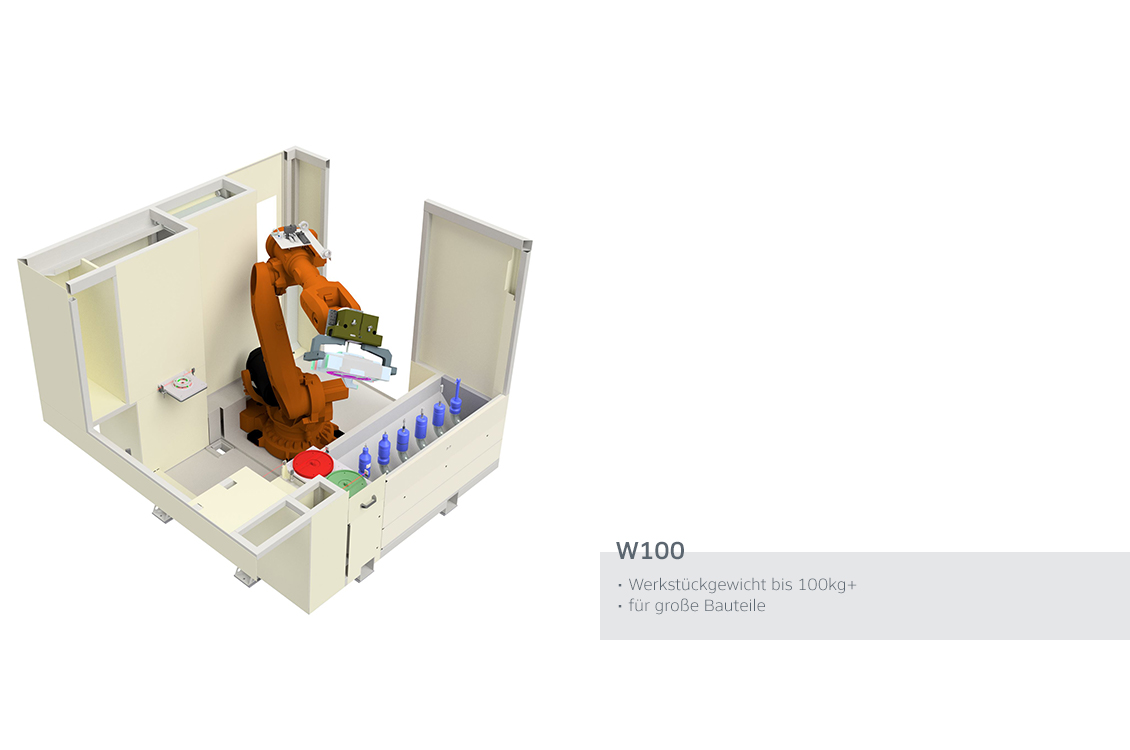
- Bauteile bis 30 kg (W30), W100 für schwere Teile
- Losgröße
- Einzelanlage bis Fertigungslinie
- Werkstoffe
- Aluminium, Stahl, hochlegierte Metalle, PA
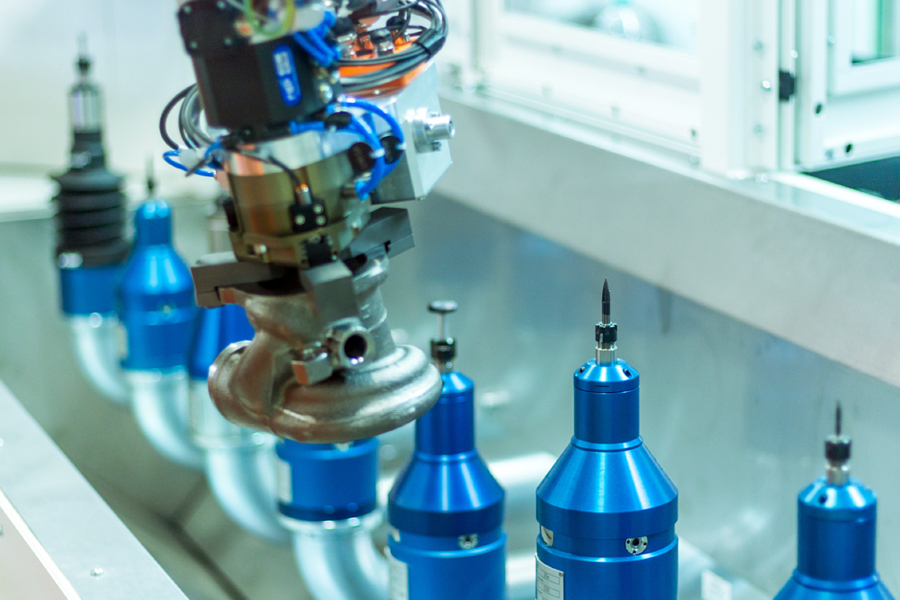
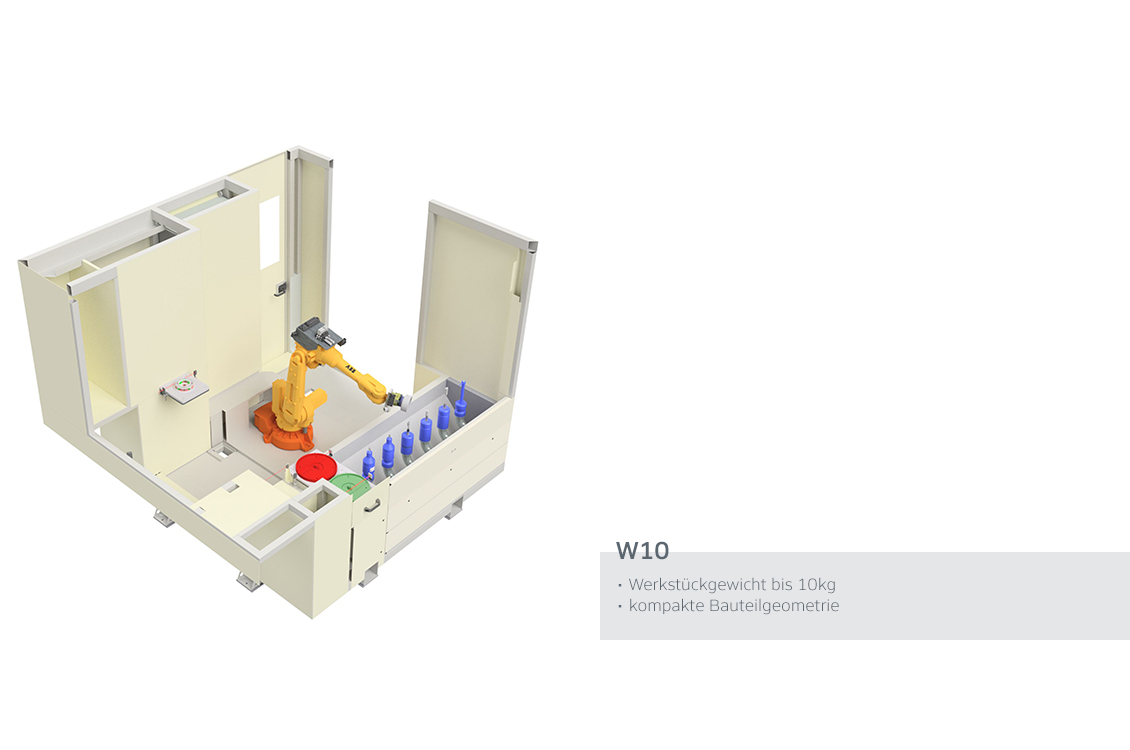
- Roboter-Entgratzellen W10, W10 TWIN, W30, W30 SINGLE, W30 TWIN/TWIN+, W100
- Drehzentren
- Fräszentren
- 3D-Drucker
Nordstemmen
DENiederlassung WMS Robotics GmbH
Colmar
FRNiederlassung Frankreich
Whitmore Lake, MI
USVertriebspartner Creative Automation Inc.
Torino
ITVertriebspartner Simu s.r.l.
Prag
CZVertriebspartner Newtech s.r.o.
Einblicke in die Fertigung
Branchen
Verfahren & technische Grenzen
| Verfahren | Toleranz | Max. Bauteil | Gewicht | Losgröße | Werkstoffe |
|---|---|---|---|---|---|
| Entgraten durch Roboterautomatisierung (mechanische Entgratung mit definierter Geometrie)Oberfläche | – | – | – | – | Aluminium, Hochlegierte Metalle, Stahl |
| Werkstückgeführte Entgratung (Roboter führt Bauteil an Werkzeuge)Oberfläche | – | – | – | – | – |
| Werkzeuggeführte Entgratung (Roboter führt Werkzeuge an fixiertes Werkstück)Oberfläche | – | – | – | – | – |
| SchleifenOberfläche | – | – | – | – | Aluminium, Hochlegierte Metalle, Stahl |
| VerputzenOberfläche | – | – | – | – | Aluminium, Hochlegierte Metalle, Stahl |
| Handling (Roboterhandling)Montage | – | – | – | – | – |
| Waschen (Nassbearbeitung als Erweiterung der Entgratzelle)Oberfläche | – | – | – | – | – |
| Messen (modulare Erweiterung der Entgratanlage)Prüfung | – | – | – | – | – |
| Palettieren (modulare Erweiterung der Entgratanlage)Montage | – | – | – | – | – |
| Bin Picking (entnehmen unsortierter Teile aus Kisten/Gitterboxen)Montage | – | – | – | – | – |
| Cobot-Anwendungen (kollaborierende Roboter)Montage | – | – | – | – | – |
| Fertigung feinmechanischer Bauteile (Einzelteil/Kleinserie, Lohnfertigung)Zerspanung | – | – | – | – | – |
| Drehen (hauseigene Drehzentren)Zerspanung | – | – | – | – | – |
| Fräsen (hauseigene Fräszentren)Zerspanung | – | – | – | – | – |
| Fertigung von Baugruppen und kundenspezifischen GreiftechnikenMontage | – | – | – | – | – |
| Elektrokonzepte: Planung, Installation und ProgrammierungEngineering | – | – | – | – | – |
| Sondermaschinenbau / Prozess- und Projektplanung (schlüsselfertige Anlagen)Engineering | – | – | – | – | – |
| 3D-Druck von Prototypen und Greiferfingern aus PAAdditiv | – | – | – | – | PA |
16 Anlagen & Maschinen
| Maschine | Hersteller / Modell | Anzahl | Arbeitsraum | Baujahr | Standort |
|---|---|---|---|---|---|
| Roboter-Entgratzelle W10 | WMS-engineering W10 | – | – | – | Klettgau-Grießen |
| Roboter-Entgratzelle W10 TWIN (2 kolaborierende Roboter, Bauteile bis 10 kg) | WMS-engineering W10 TWIN | – | – | – | Klettgau-Grießen |
| Roboter-Entgratzelle W30 | WMS-engineering W30 | – | – | – | Klettgau-Grießen |
| Roboter-Entgratzelle W30 SINGLE | WMS-engineering W30 SINGLE | – | – | – | Klettgau-Grießen |
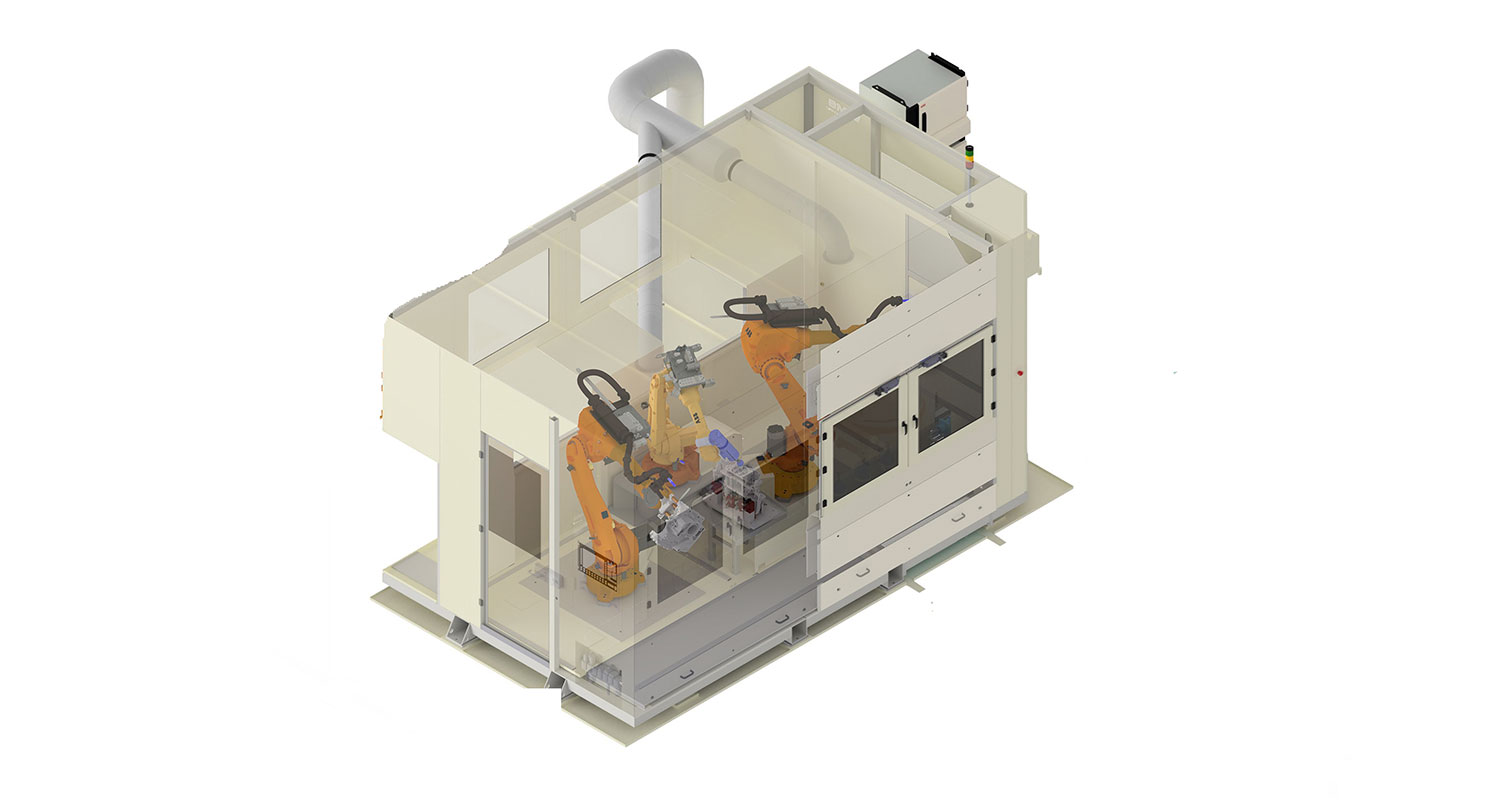
| Roboter-Entgratzelle W30 TWIN / W30 TWIN+ (Bauteile bis 30 kg) | WMS-engineering W30 TWIN+ | – | – | – | Klettgau-Grießen |
| Roboter-Entgratzelle W100 | WMS-engineering W100 | – | – | – | Klettgau-Grießen |
| Handlingzelle für runde Bauteile bis 30 kg | WMS-engineering | – | – | – | Klettgau-Grießen |
| Frässpindel 30e (elektrisch) | WMS-engineering 30e | – | – | – | – |
| Frässpindel 30r (pneumatisch) | WMS-engineering 30r | – | – | – | – |
| Langsamlaufendes Werkzeug 34f / 34h / 34c | WMS-engineering 34f, 34h, 34c | – | – | – | – |
| Bürste axial 37c | WMS-engineering 37c | – | – | – | – |
| Winkelsenker 35b | WMS-engineering 35b | – | – | – | – |
| Blaslanze | WMS-engineering | – | – | – | – |
| Drehzentren (hauseigene Fertigung) | – | – | – | – | Klettgau-Grießen |
| Fräszentren (hauseigene Fertigung) | – | – | – | – | Klettgau-Grießen |
| 3D-Drucker (Prototypen und Greiferfinger aus PA im Haus) | – | – | – | – | Klettgau-Grießen |
Zusatzleistungen
Referenzkunden
Historie
- 1986
SIG-Robotics erfindet die ersten flexiblen Roboter-Entgratwerkzeuge und meldet diese zum Patent an – bis heute Grundlage der WMS-Spindeln
- 1987
Patentierung der Spindeltechnologie
- 1992
Gründung der WMS-engineering durch drei ehemalige SIG-Mitarbeiter als Management-Buy-Out
- 1996
WMS übernimmt die SIG Robotics inklusive aller Geschäfte und Patente
- 2006
Expansion in die eigenen Geschäftsräume nach Klettgau-Grießen (3.500 m²)