Ist das Ihr Unternehmen? Profil übernehmen
Entwicklung weicher taktiler Sensorik, Soft Greifer, Auswerte-Elektronik und medizinischer Simulatoren (Kommasetzung prüfen)
Ampionics GmbH
Windhaag bei Perg (AT)Neu auf Amplifa
Über Ampionics
Die Ampionics GmbH mit Sitz in Windhaag bei Perg (Österreich) entwickelt weiche taktile Sensorik (E-Skins), adaptive weiche Greifer, Auswerte-Elektronik und medizinische Simulatoren. Die Kerntechnologie ist ein durchgehend weiches synthetisches Gewebe (bis Shore 00-35), das Druck und Berührung über die gesamte Oberfläche kontinuierlich erfasst und auch nach Schnitten oder Stichen weiter funktioniert. Die Sensorstrukturen werden aus Silikon-Kompositen (z. B. Carbon black silicone composite) gefertigt; Verfahren sind Casting nach Kundengeometrie, 3D-Druck, Mikrofabrikation und Formgebung. Zum Leistungsspektrum gehören Engineering & Consulting (Material- und Sensorentwicklung, Prototyping, Machbarkeitsstudien) sowie Messtechnik zur elektromechanischen, resistiven, piezoresistiven, kapazitiven und viskoelastischen Charakterisierung. Das Unternehmen bedient Robotik, Medizintechnik, Pflege, Automation, Wearables und chirurgische Simulation. Technologie und Gründer stammen aus der Forschung an der JKU Linz; die Sensorelektronik ist als Open Source publiziert.
- Standort
- Windhaag bei Perg
- Verfahren
- Casting (Gießen weicher Sensorstrukturen nach Kundengeometrie), 3D-Druck (Prozess- und Machbarkeitsentwicklung), Microfabrication (Mikrofabrikation weicher Sensorstrukturen), Formgebung (Forming), Engineering & Consulting: Material- und Sensorentwicklung, Prototyping, Machbarkeitsstudien, Mess- und Charakterisierung elektromechanischer, resistiver, piezoresistiver, kapazitiver und, Soft Tactile Sensing / weiche taktile Sensorik (E-Skins), Adaptiver weicher Greifer mit integriertem Tastsinn (Soft Gripper)
- Werkstoffe
- Silikon (Carbon black silicone composite), Weiches synthetisches Gewebe (Härte Shore 00-35), Carbon black silicone composite (Silikon), Weiches synthetisches Gewebe, Casting (Gießen), 3D-Druck, Mikrofabrikation, Formgebung (Forming)
- Zertifikate
- Zertifizierungen
- Branchen
- Robotik, Medizintechnik, Pflege, Automation, Wearables, Chirurgische Simulation
- 01
Material- und Sensor-Design
- 02
Casting / 3D-Druck / Mikrofabrikation
- 03
Messtechnik und Charakterisierung
- 04
Elektronik und Integration (Evaluation Board, Embedded)
- 05
Prototyp und Integrationsunterstützung beim Kunden
Werkstoffe und Verfahren
Carbon black silicone composite (Silikon)
Weiches leitfähiges Silikon-Komposit als Sensormaterial für taktile Sensorstrukturen, elektromechanisch charakterisiert.
Weiches synthetisches Gewebe
Synthetisches Gewebe mit Härte ab Shore 00-35 für gewebeähnliche, kontinuierlich sensorische Strukturen.
Casting (Gießen)
Gießen weicher Sensorstrukturen direkt nach Kundengeometrie, auch auf gekrümmten und bewegten Teilen.
3D-Druck
Prozess- und Machbarkeitsentwicklung für weiche Sensorstrukturen im additiven Verfahren.
Mikrofabrikation
Mikrofabrikation weicher Sensorstrukturen für feinauflösende taktile Anwendungen.
Formgebung (Forming)
Umformverfahren für weiche Sensor- und Gewebestrukturen.
Standort
Windhaag bei Perg
ATHauptsitz, Entwicklung und Fertigung weicher Sensorik
- Losgröße
- Prototypen und Kleinserien
- Werkstoffe
- Silikon (Carbon black silicone composite), weiches synthetisches Gewebe (Shore 00-35)
- Casting
- 3D-Druck
- Mikrofabrikation
- Messtechnik zur Charakterisierung
Produkte und Bauteile
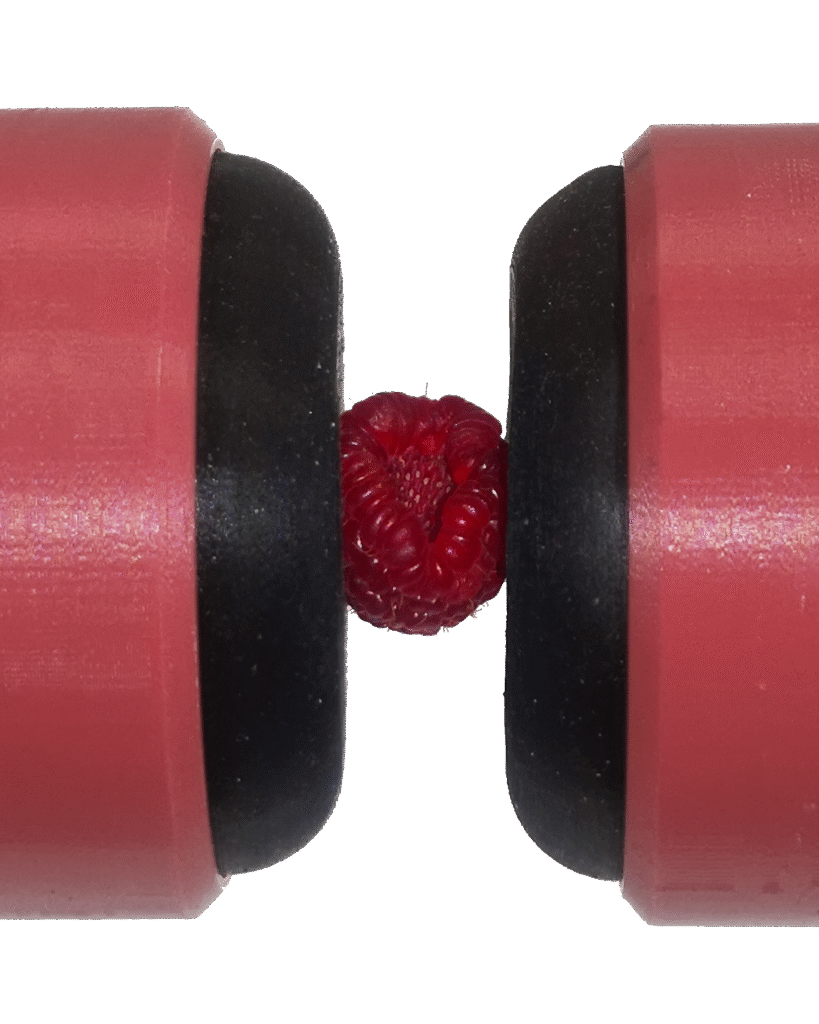
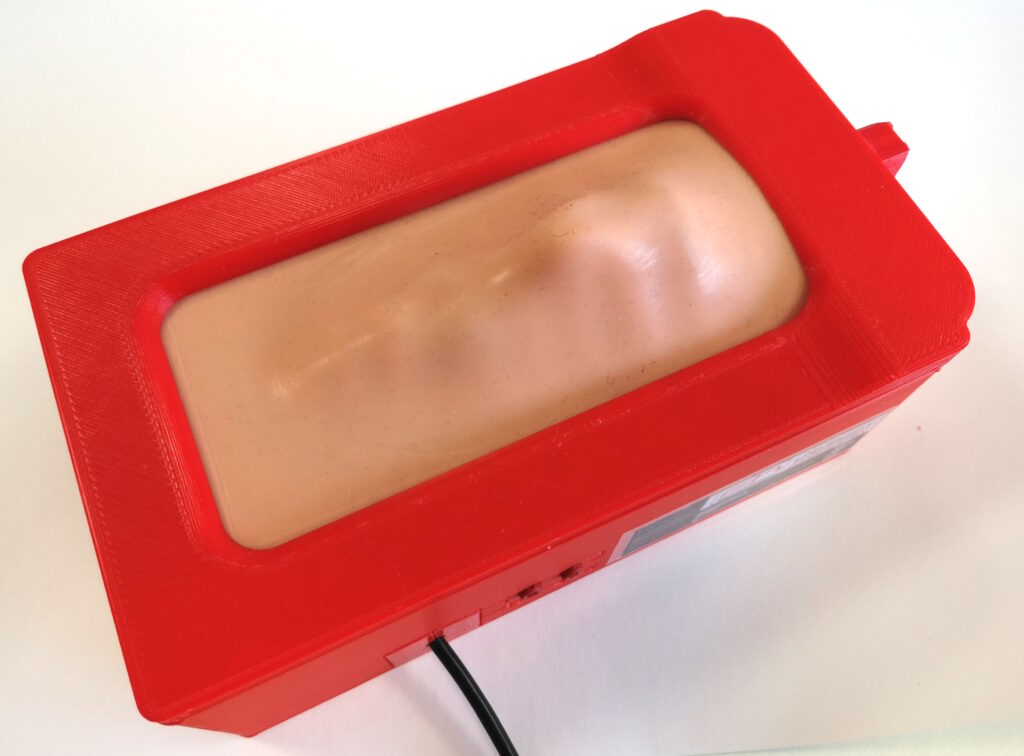
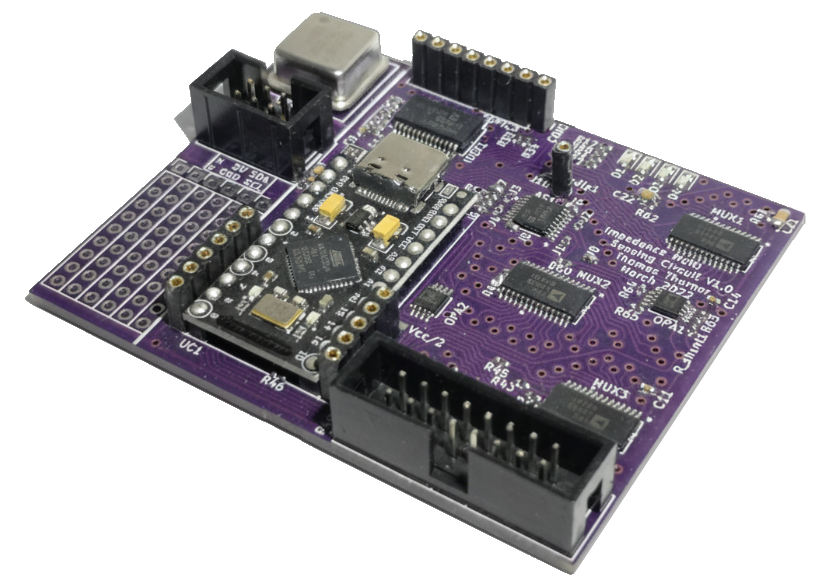
Einblicke in die Fertigung
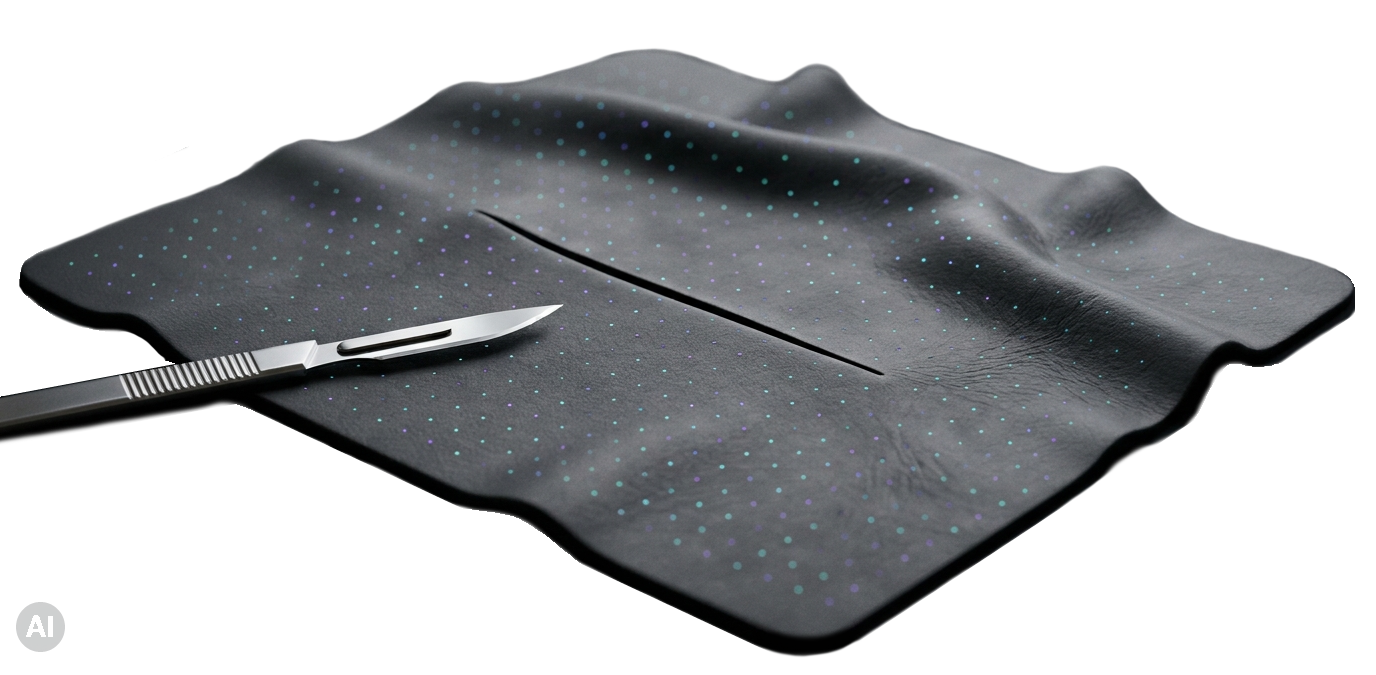
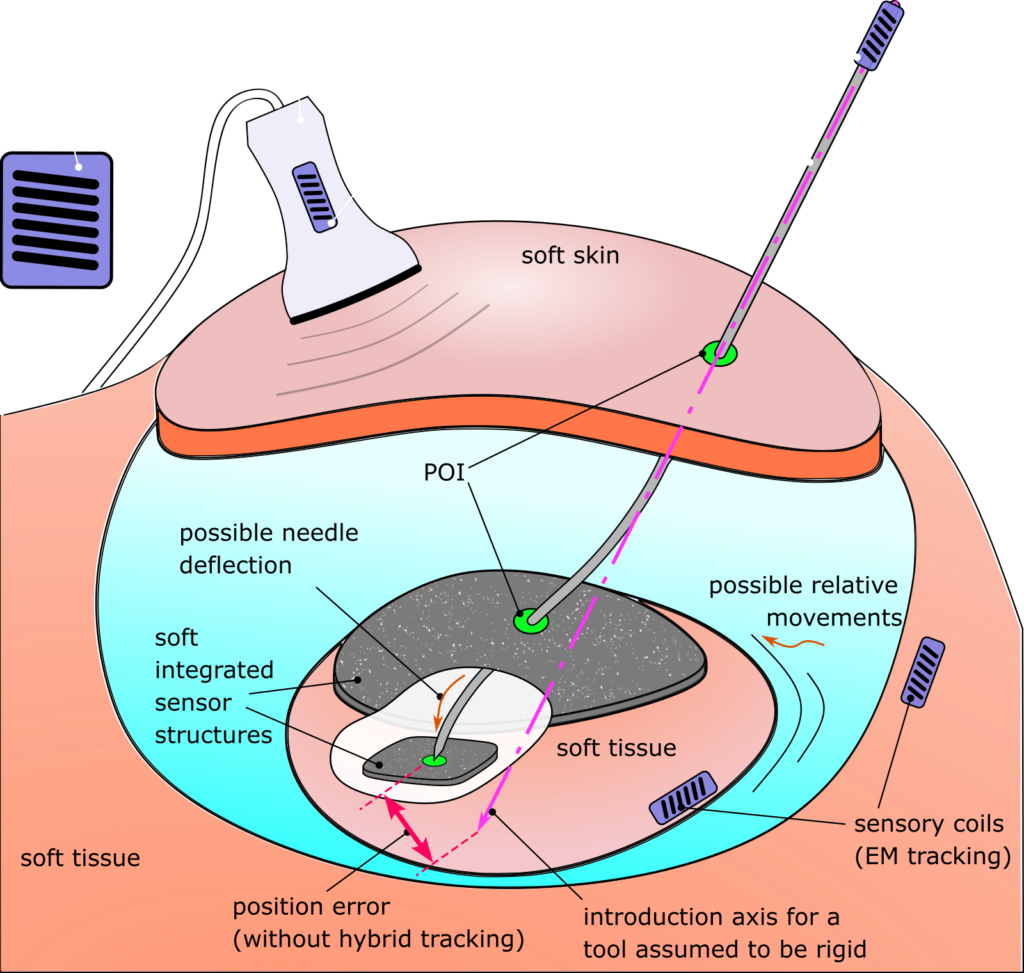
Branchen
Verfahren & technische Grenzen
| Verfahren | Toleranz | Max. Bauteil | Gewicht | Losgröße | Werkstoffe |
|---|---|---|---|---|---|
| Casting (Gießen weicher Sensorstrukturen nach Kundengeometrie)Kunststoff | – | – | – | – | Silikon (Carbon black silicone composite) |
| 3D-Druck (Prozess- und Machbarkeitsentwicklung)Additiv | – | – | – | – | – |
| Microfabrication (Mikrofabrikation weicher Sensorstrukturen)Kunststoff | – | – | – | – | – |
| Formgebung (Forming)Umformung | – | – | – | – | – |
| Engineering & Consulting: Material- und Sensorentwicklung, Prototyping, MachbarkeitsstudienEngineering | – | – | – | – | Silikon |
| Mess- und Charakterisierung elektromechanischer, resistiver, piezoresistiver, kapazitiver undPrüfung | – | – | – | – | – |
Zusatzleistungen
Qualität
Die Charakterisierung der Sensorstrukturen erfolgt elektromechanisch sowie resistiv, piezoresistiv, kapazitiv und viskoelastisch; die Grundlage ist publizierte Forschung.
| Nachweis | Windhaag bei Perg |
|---|---|
| Zertifizierungen |
Historie und Forschung
Gegründet von Thomas Thurner und Philipp Brandstetter, beiden Mechatronik-Absolventen der Johannes Kepler Universität Linz; die Technologie stammt aus der Doktorarbeit (Technische Physik, weiche Sensorik).
- 2021
Publikation: Complex-Pan-Tompkins-Wavelets (Biomedical Signal Processing and Control)
- 2023
Publikation: Open Source Sensor Interface for Soft Detectors in Surgical Simulators (IEEE Access)
- 2024
Publikationen: Dynamic Tactile Synthetic Tissue (Advanced Intelligent Systems) und Carbon black silicone composite (Sensors and Actuators A); Dissertation Thomas Thurner an der JKU Linz
- 2026
HyTra-Projekt (FO999934288), gefördert von der FFG, Konsortium mit FH OÖ Forschungs & Entwicklungs GmbH und RISC Software GmbH