Ist das Ihr Unternehmen? Profil übernehmen
Entwickelt 3D-Stereosensoren und AppliedAI-Software, die Robotern Sehen und Denken für flexible Automatisierung ermöglichen.

Roboception GmbH
MünchenNeu auf Amplifa
Über Roboception
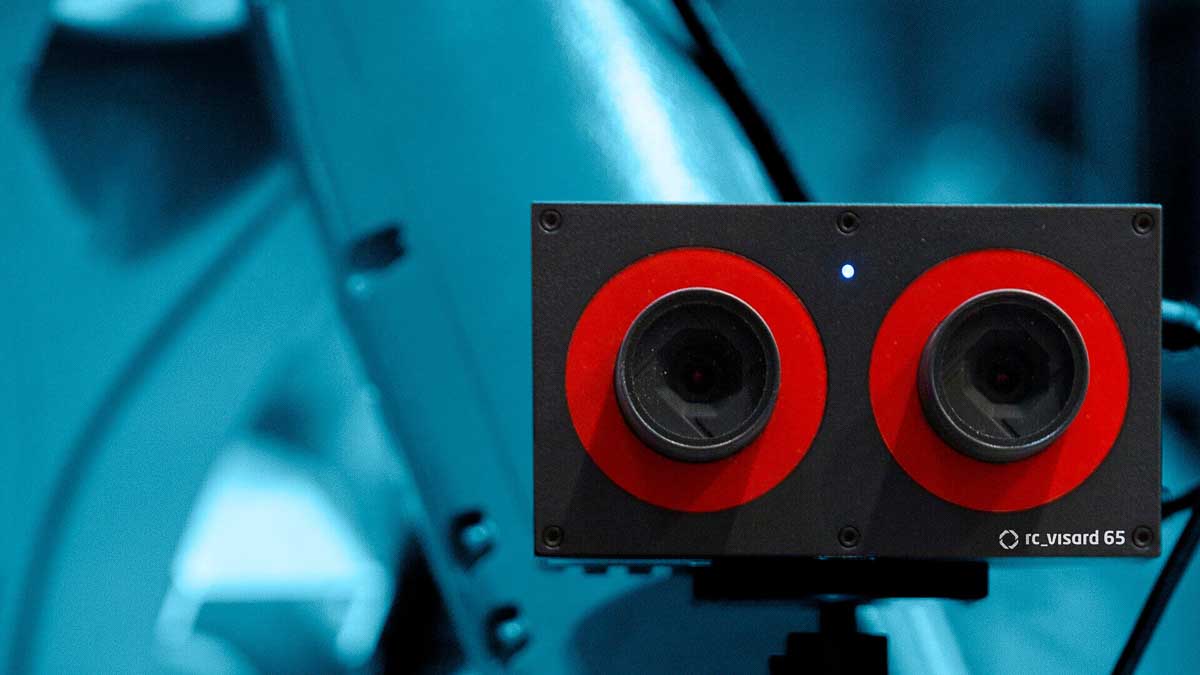
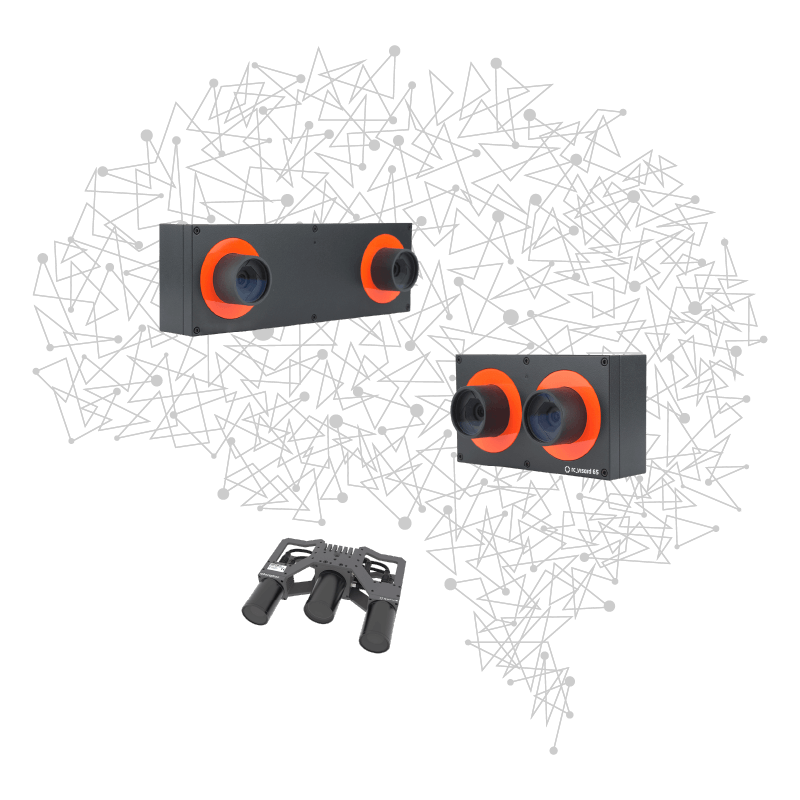
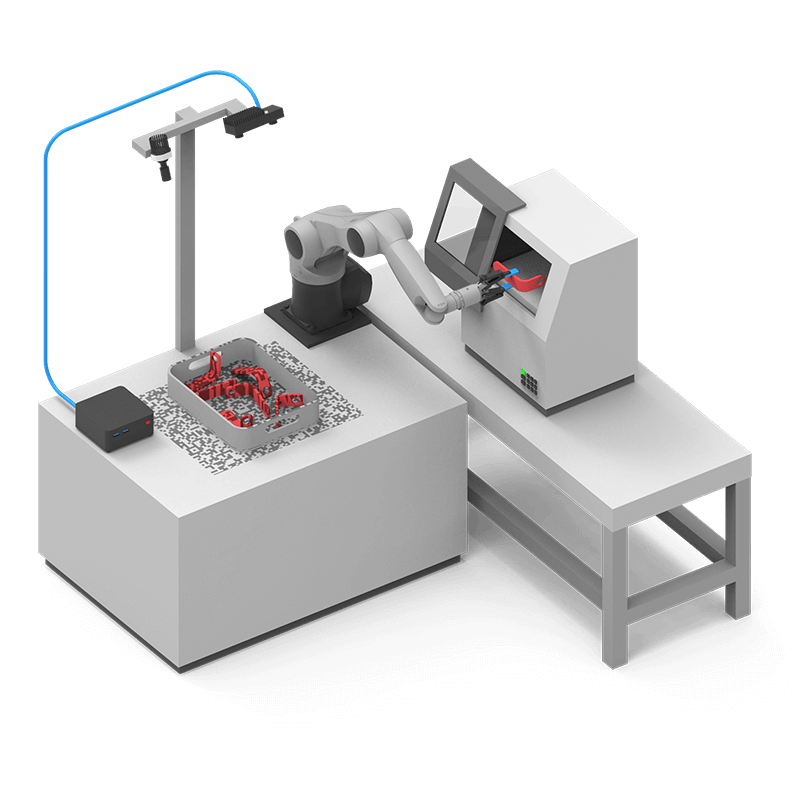
Roboception ist ein Anbieter von 3D-Robot-Vision-Systemen mit Sitz in München. Das Unternehmen entwickelt und vertreibt 3D-Stereosensoren (rc_visard, rc_visard NG) sowie die Verarbeitungseinheit rc_cube und die AppliedAI-Softwaresuite rc_reason mit Modulen wie ItemPickAI, CADMatch und Pack. Die Produkte kombinieren KI-basierte Objekterkennung und Greifpunktberechnung mit klassischen Wahrnehmungsmethoden und schließen die Wahrnehmungs-Handlungs-Kette von Robotersystemen („Sense. Reason. Act.“). Die Datenverarbeitung erfolgt lokal auf der Sensor-Hardware per Edge Computing, eigene Software lässt sich über Docker-Container im integrierten UserSpace betreiben; Anbindungen erfolgen über REST-API, ROS und GenICam. Roboception berät Kunden bei der Auswahl von Sensor- und Softwarelösungen und unterstützt Roboterintegratoren sowie Endanwender bei Automatisierungsaufgaben in Produktion und Logistik, u. a. Pick-and-Place von Paketen und Konsumgütern. Das Unternehmen arbeitet mit Universitäten und Forschungsinstituten zusammen und ist in Branchen wie Robotik, Logistik, Agrifood und Healthcare aktiv.
- Standort
- München
- Verfahren
- 3D-Robot-Vision / Stereo-Bildverarbeitung für Robotik, rc_reason AppliedAI-Softwaremodule (Greifpunktberechnung, ItemPickAI, CADMatch, Pack), Pick-and-Place von Paketen/Päckchen/Versandtaschen (ItemPickAI, Mail Items), Pick-and-Place von Konsumgütern (ItemPickAI), Autonomes, platzsparendes Packen (rc_reason Pack), Edge Computing / lokale Datenverarbeitung in 3D-Stereosensoren, Anwendungsberatung Machine Vision für Robotik, 3D-Robot-Vision-Systeme und Stereosensoren (rc_visard, rc_visard NG, rc_cube)
- Werkstoffe
- 3D-Stereosensor rc_visard / rc_visard NG, Verarbeitungseinheit rc_cube, rc_reason Software-Suite (AppliedAI), UserSpace / Docker-Container
- Gegründet
- 2015
- Mitarbeiter
- 11–50
- Branchen
- Robotik, Automatisierung, Logistik, Agrifood, Healthcare, Industrie 4.0
- 01
Anwendungs-/Vision-Beratung
- 02
Entwicklung 3D-Stereosensorik und Software
- 03
Edge Computing auf Sensor-Hardware
- 04
Inbetriebnahme (Plug-and-Produce)
- 05
Support und Weiterentwicklung
Produkte & Technologien
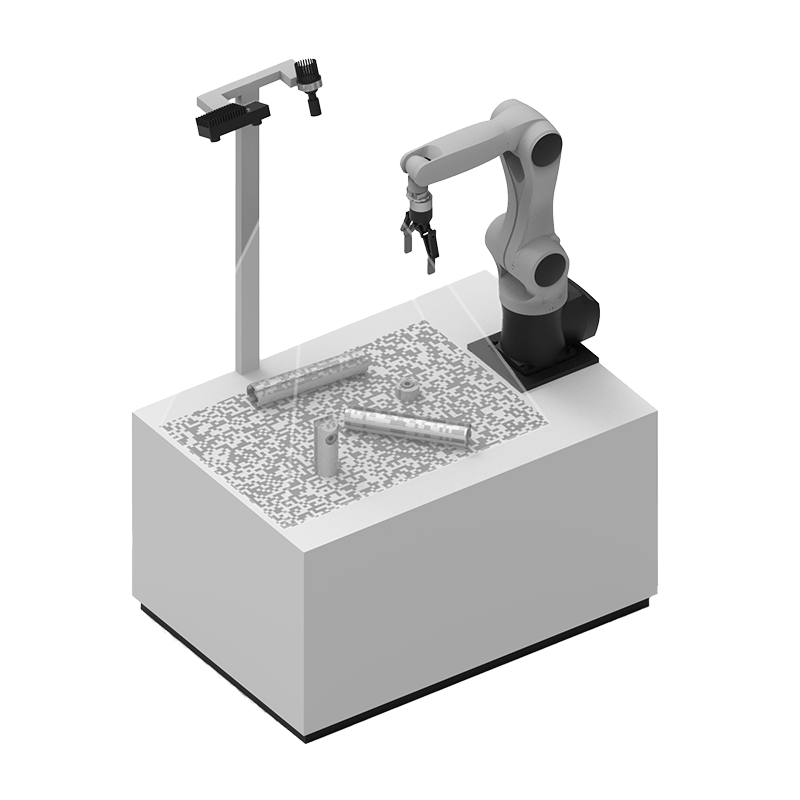
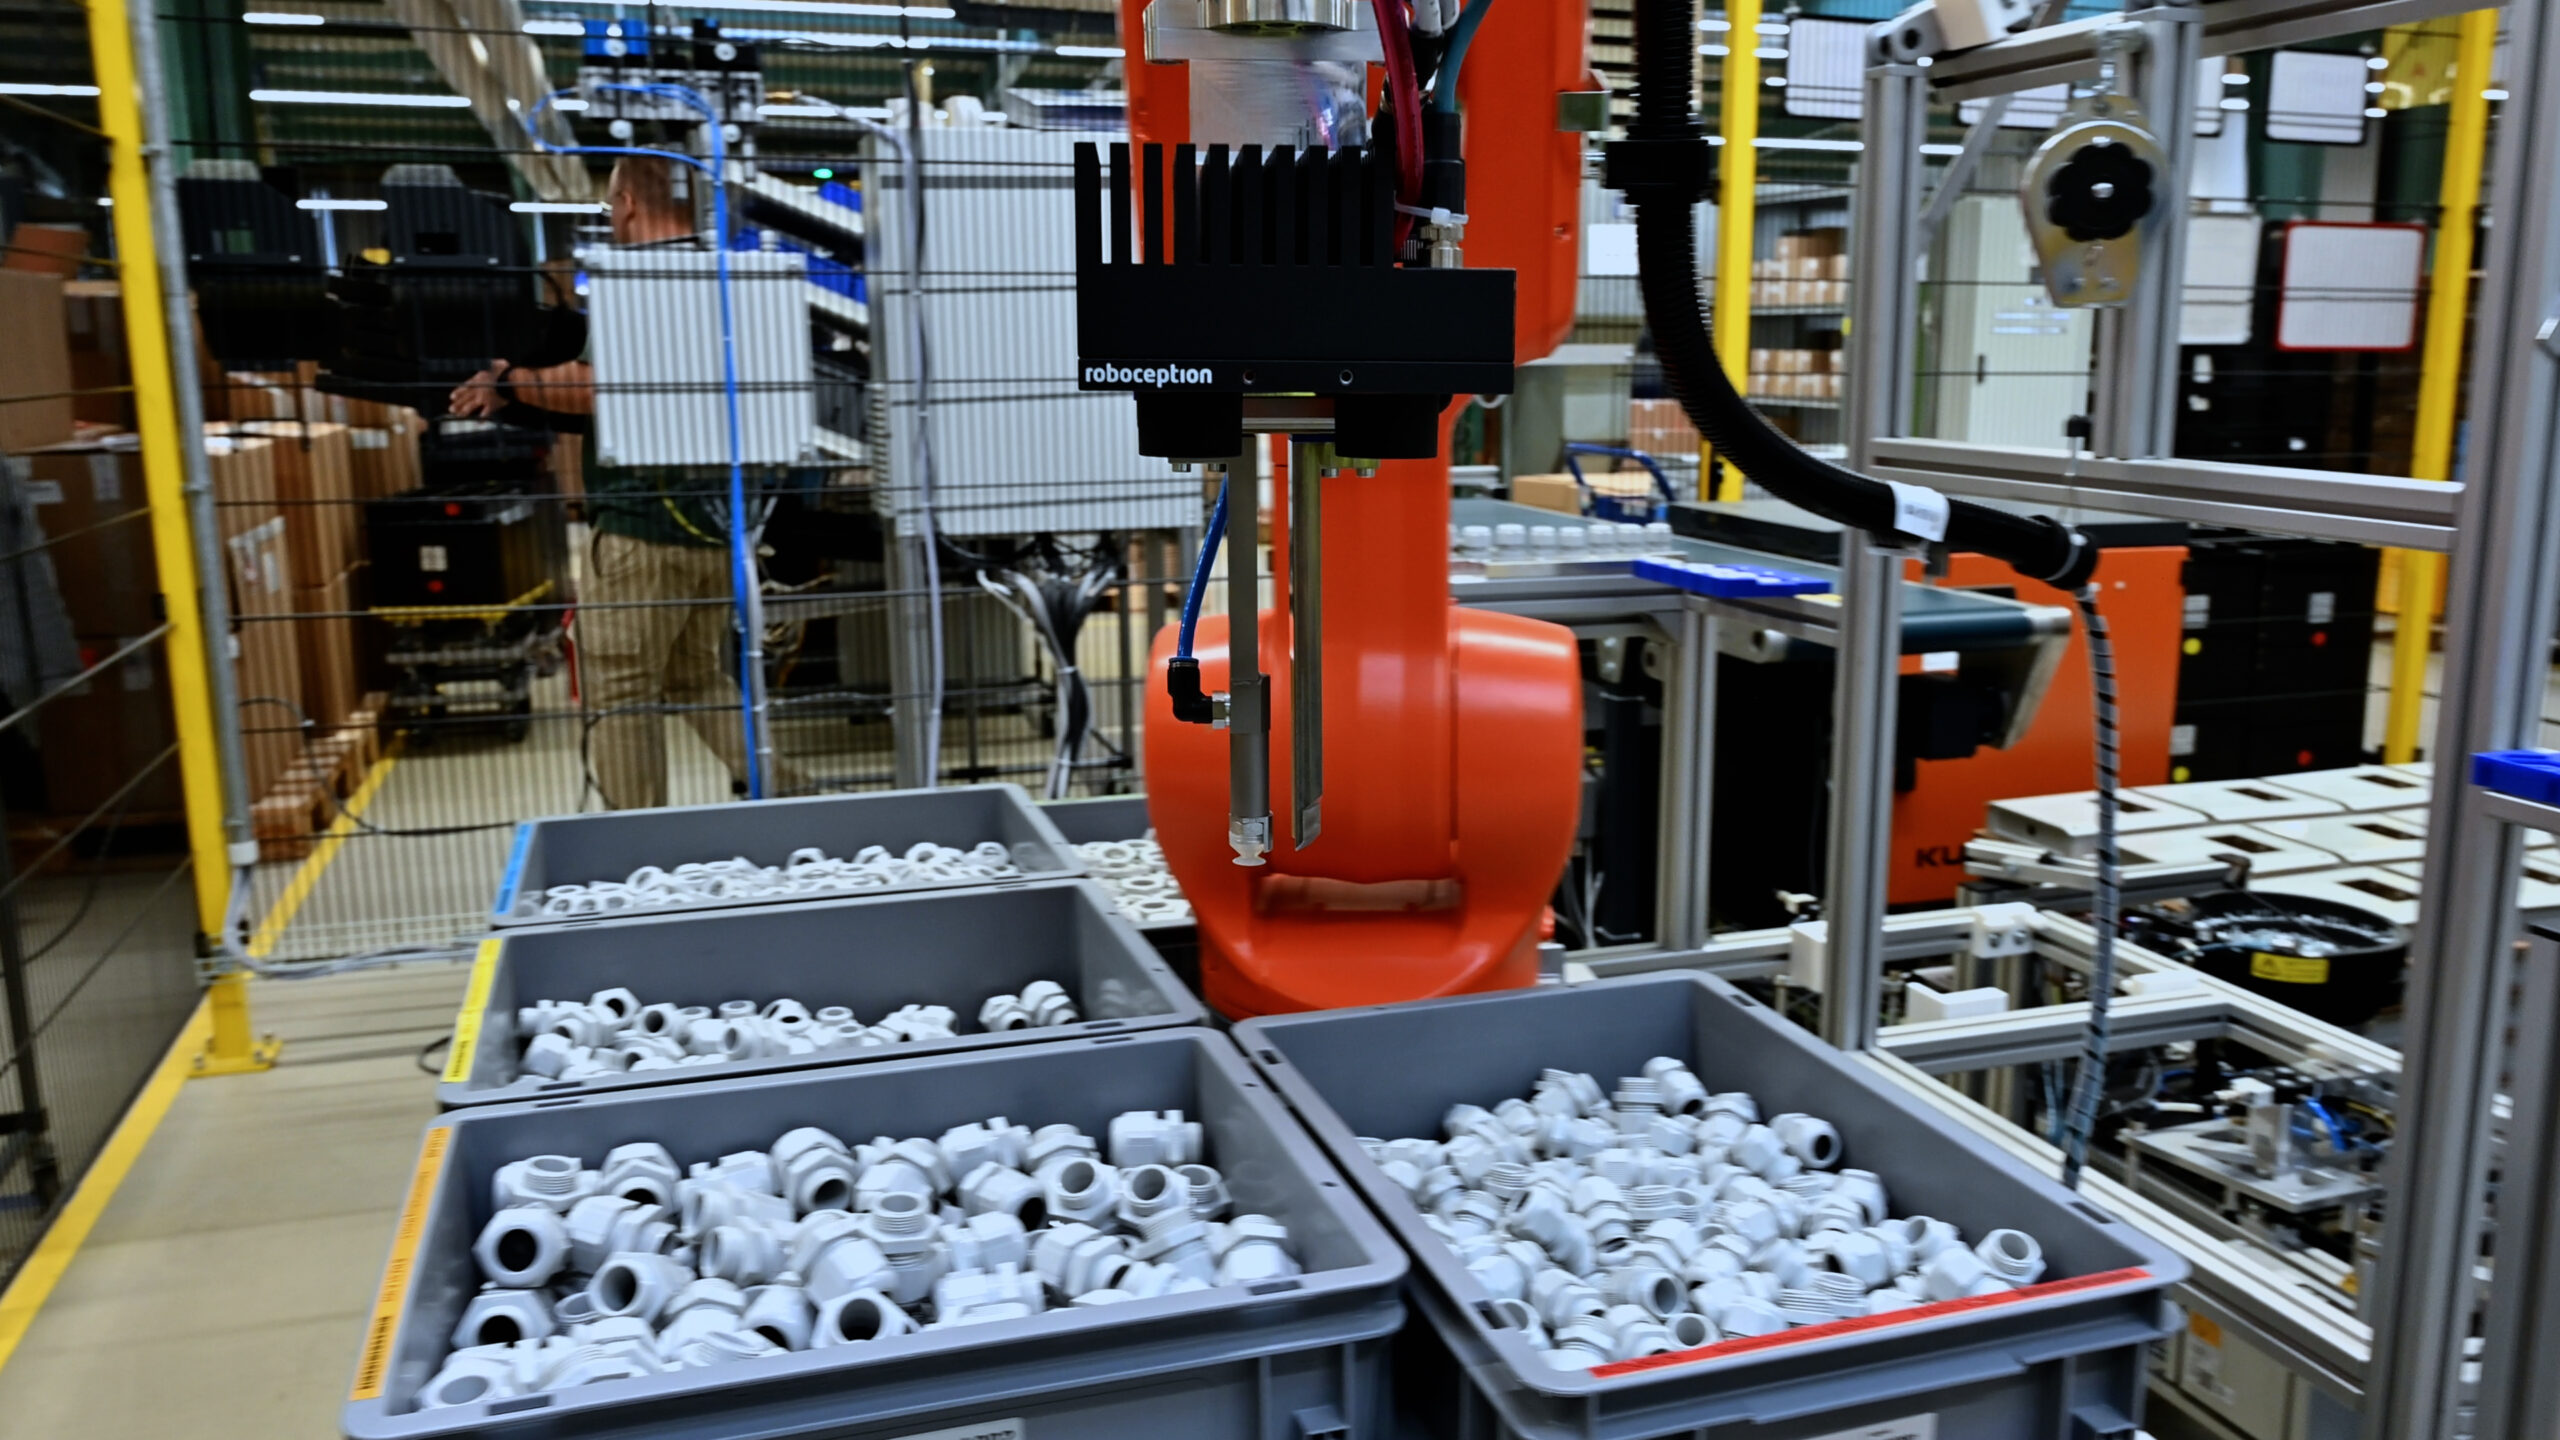
3D-Stereosensor rc_visard / rc_visard NG
Vision-Plattform für benutzerfreundliche 3D-Bilderfassung und -verarbeitung in Roboteranwendungen.
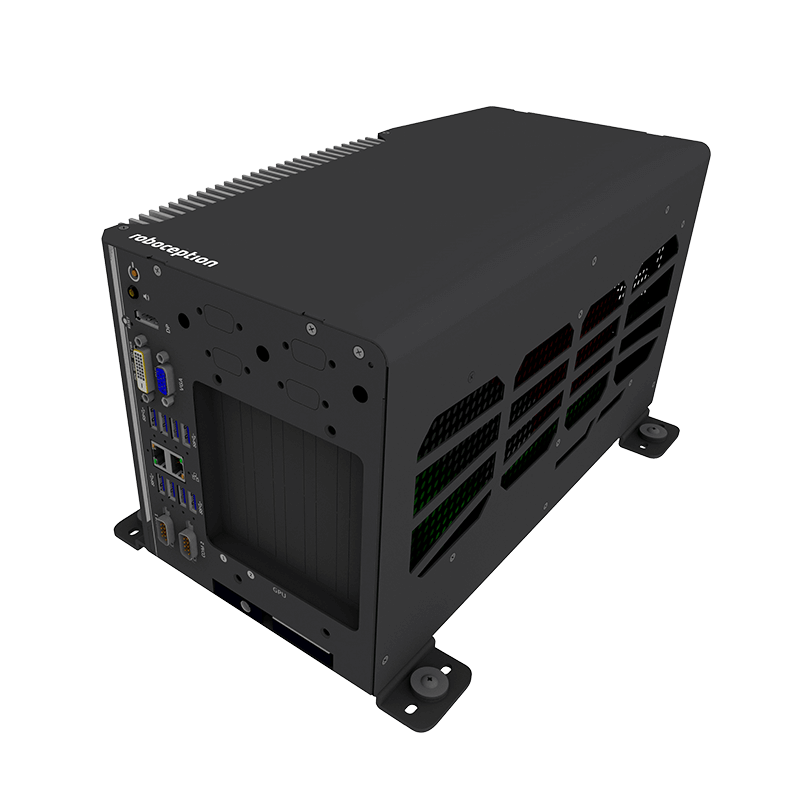
Verarbeitungseinheit rc_cube
Industrial-Edge-Computer zur lokalen Verarbeitung von 3D-Sensordaten in Echtzeit.
rc_reason Software-Suite (AppliedAI)
Plug-and-Produce-Module wie ItemPickAI, CADMatch und Pack liefern Greifpunkte und Packstrategien an die Robotersteuerung.
UserSpace / Docker-Container
Ermöglicht das Ausführen eigener Software direkt auf der Sensor-Hardware ohne zusätzliche Hardware.
Standorte
München
DEHauptsitz, Entwicklung und Büro
- 3D-Stereosensor rc_visard
- 3D-Stereosensor rc_visard NG
- Verarbeitungseinheit rc_cube
- Software-Stack rc_reason_stack
Produkte & Systeme
Einblicke in die Fertigung
Branchen
Verfahren & technische Grenzen
| Verfahren | Toleranz | Max. Bauteil | Gewicht | Losgröße | Werkstoffe |
|---|---|---|---|---|---|
| 3D-Robot-Vision / Stereo-Bildverarbeitung für RobotikEngineering | – | – | – | – | – |
| rc_reason AppliedAI-Softwaremodule (Greifpunktberechnung, ItemPickAI, CADMatch, Pack)Engineering | – | – | – | – | – |
| Pick-and-Place von Paketen/Päckchen/Versandtaschen (ItemPickAI, Mail Items)Montage | – | – | – | – | – |
| Pick-and-Place von Konsumgütern (ItemPickAI)Montage | – | – | – | – | – |
| Autonomes, platzsparendes Packen (rc_reason Pack)Montage | – | – | – | – | – |
| Edge Computing / lokale Datenverarbeitung in 3D-StereosensorenEngineering | – | – | – | – | – |
| Anwendungsberatung Machine Vision für RobotikEngineering | – | – | – | – | – |
4 Anlagen & Maschinen
| Maschine | Hersteller / Modell | Anzahl | Arbeitsraum | Baujahr | Standort |
|---|---|---|---|---|---|
| 3D-Stereosensor (rc_visard) | Roboception rc_visard | – | – | – | München |
| 3D-Stereosensor (rc_visard NG Vision Plattform) | Roboception rc_visard NG | – | – | – | München |
| Verarbeitungseinheit für 3D-Sensordaten (rc_cube) | Roboception rc_cube | – | – | – | München |
| Software-Stack (rc_reason_stack) | Roboception rc_reason_stack | – | – | – | München |
Zusatzleistungen
Historie
- 2015
Gründung der Roboception GmbH in München