Ist das Ihr Unternehmen? Profil übernehmen
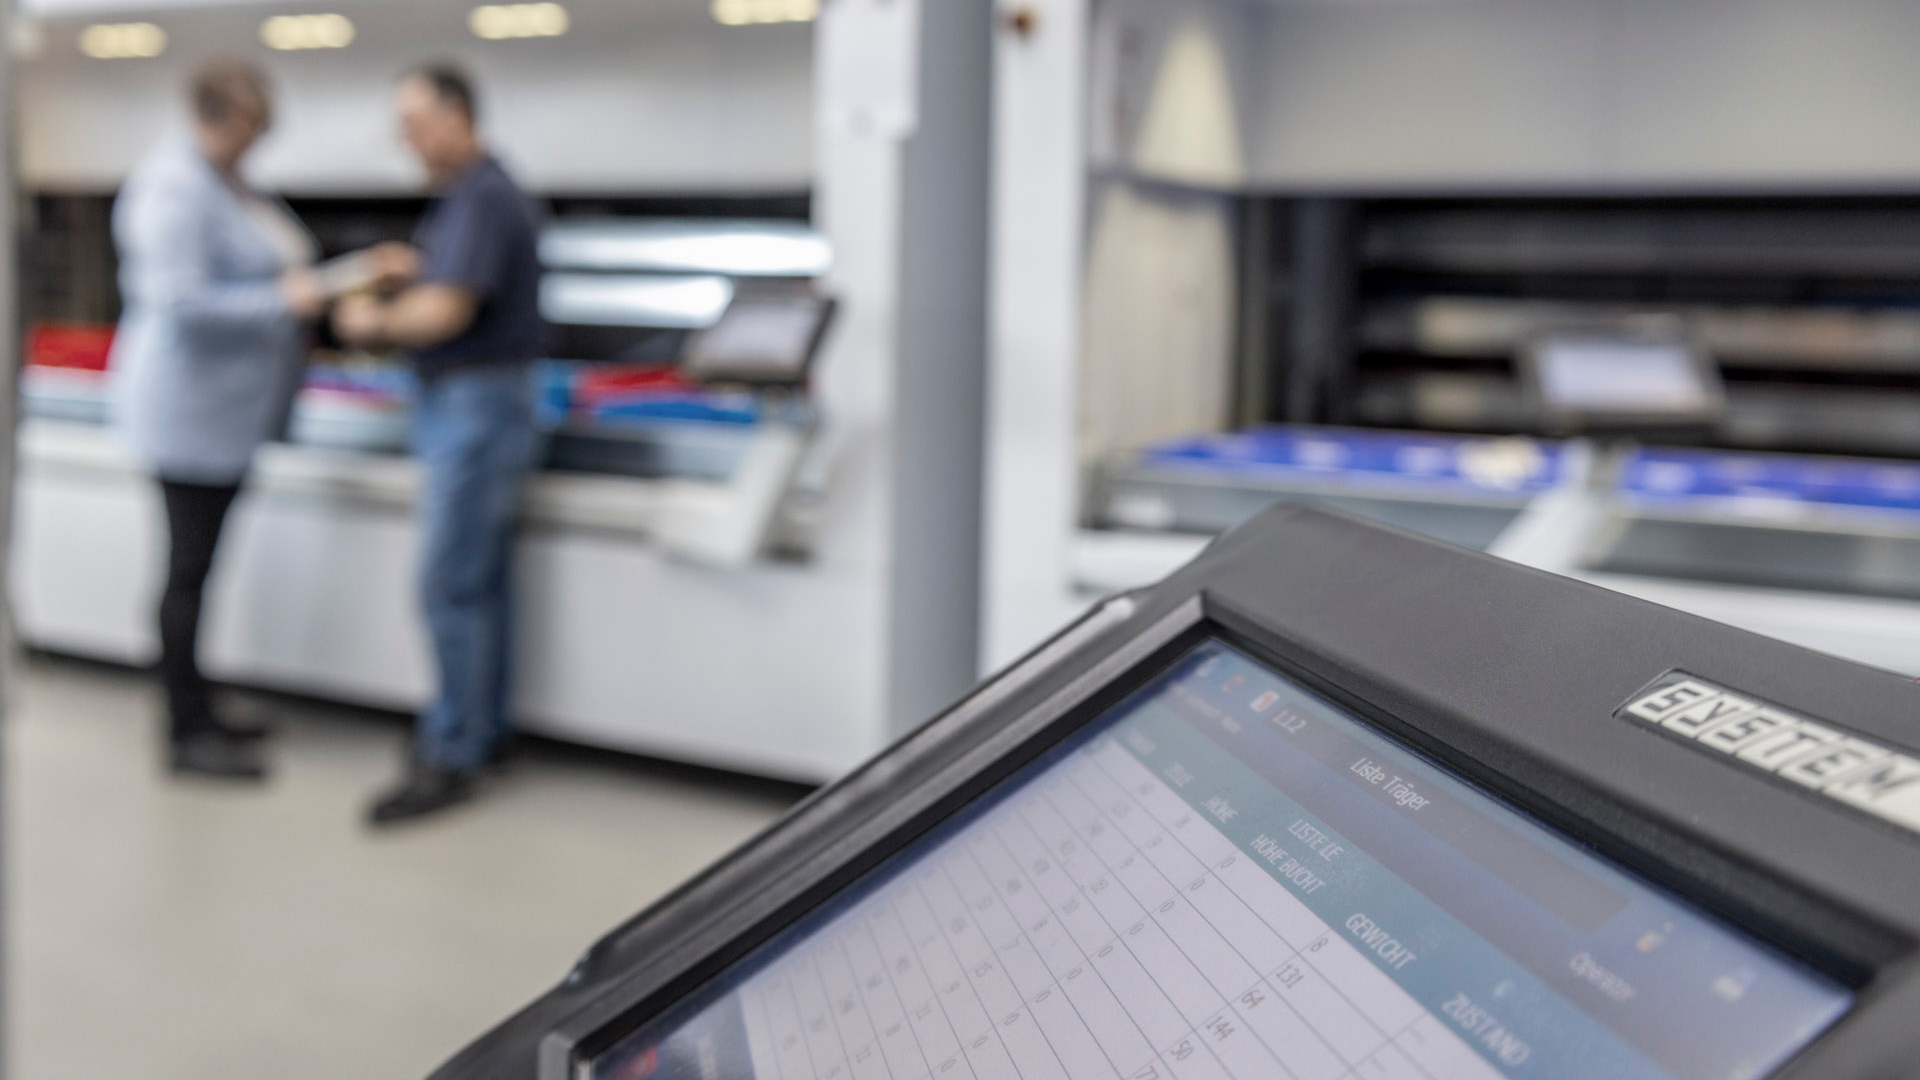
Entwicklung und Fertigung von Manipulatoren und Robotern für die Nuklearindustrie
Wälischmiller Engineering GmbH
Markdorf (DE) · Swindon (GB)Neu auf Amplifa
Fernhantierungstechnik aus einer Hand
Die Wälischmiller Engineering GmbH mit Sitz in Markdorf entwickelt, konstruiert und fertigt Handhabungs- und Fernhantierungstechnik für die Nuklearindustrie – von mechanischen Telemanipulatoren über Kraftmanipulatoren bis zu robotischen Systemen für Heißzellen, Rückbau, Abfallbehandlung, Forschung und Nuklearmedizin. Die Fertigung erfolgt mit hoher Fertigungstiefe inhouse: Planung, Konstruktion, Montage, Installation vor Ort sowie weltweite Wartung und Reparatur sind Teil des Leistungsumfangs. Zum Einsatz kommen strahlenresistente, säure- und korrosionsbeständige Materialien, in der Regel bis 10 MGy Gesamtlebensdosis ausgelegt. Das Portfolio umfasst Baureihen wie A100, A200, A150, A01, A1000, TELBOT®, V1000 und LIROB; die UK-Tochter Wälischmiller in Swindon fertigt die gasdichten VNE-Serien und den Model-9 2.0. Kunden sind unter anderem SCK CEN, Sellafield Ltd., CEA, Oak Ridge National Laboratory, IRE und IHI Corporation.
- Standort
- Markdorf
- Verfahren
- Entwicklung und Konstruktion von Fernhantierungssystemen (Manipulatoren & Roboter), Präzisionsfertigung mechanischer Komponenten, Montage kompletter Manipulatorsysteme, Funktions- und Abnahmetests, Retrofit und Modernisierung bestehender Anlagen, Entwicklung kundenspezifischer Werkzeuge und Sonderlösungen, Wartung, Reparatur und Ersatzteilversorgung, Schulung und Training für Bedien- und Wartungspersonal
- Werkstoffe
- Edelstahl, Aluminium, Strahlenresistente Materialien (bis 10 MGy), Strahlenresistente Materialien
- Zertifikate
- ISO 9001:2015, ISO 19443:2018, ISO 14001:2015, DIN EN ISO 45001:2023, KTA 1401, CEFRI-E (Strahlenschutz Frankreich), ATEX-Konformität, ISO 9001, ISO 19443, ISO 14001, ISO 45001
- Gegründet
- 1946
- Mitarbeiter
- 125
- Branchen
- Nuklearindustrie: Brennstoffzyklus und Nuklearenergie, Nukleare Abfallbehandlung, Nuklearer Rückbau, Nuklearforschung, Nuklearmedizin/Radiopharmazie, Öl- und Gasindustrie (V1000)
- 01
Machbarkeitsstudie und Beratung
- 02
Konzept und Konstruktion
- 03
Präzisionsfertigung inhouse
- 04
Montage kompletter Systeme
- 05
Funktions- und Abnahmetests
- 06
Installation und Inbetriebnahme vor Ort
- 07
Wartung, Retrofit und Ersatzteilversorgung
Werkstoffe und Auslegung
Edelstahl
Konstruktion der gasdichten VNE-Serien für optimale Dekontamination und Beständigkeit gegen korrosive Umgebungen.
Aluminium
Eloxierte Handgriffe und leichte Komponenten, z. B. beim Universalgreifer A01.
Strahlenresistente Materialien
Systeme sind aus strahlenresistenten, säure- und korrosionsbeständigen Materialien ausgelegt, in der Regel bis 10 MGy.
Standorte
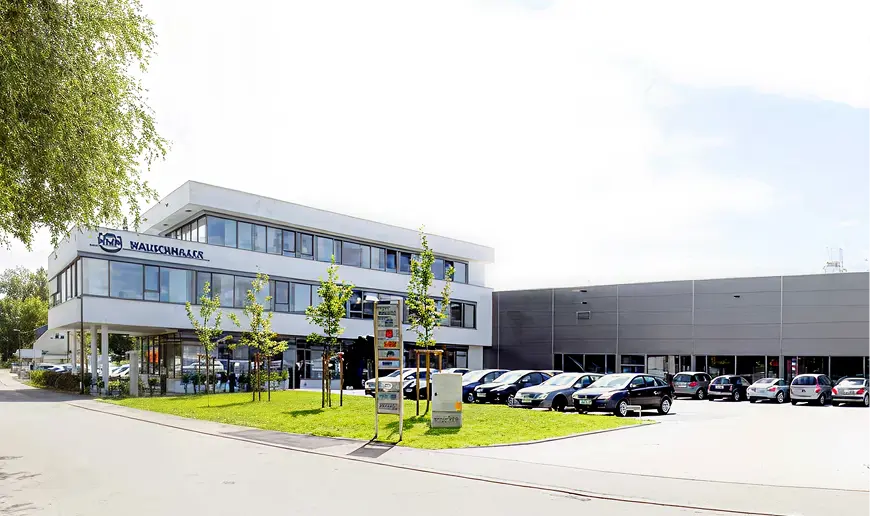
Markdorf
DEHauptsitz: Entwicklung, Konstruktion, Fertigung, Verwaltung
- Werkstoffe
- Edelstahl, Aluminium, strahlenresistente Werkstoffe
- Prüfhalle 'blaue Halle' mit 5 m tiefem Wasserbecken für Teleskop-Tests (15 m Höhe)
- Fertigung und Montage Manipulatorsysteme inhouse
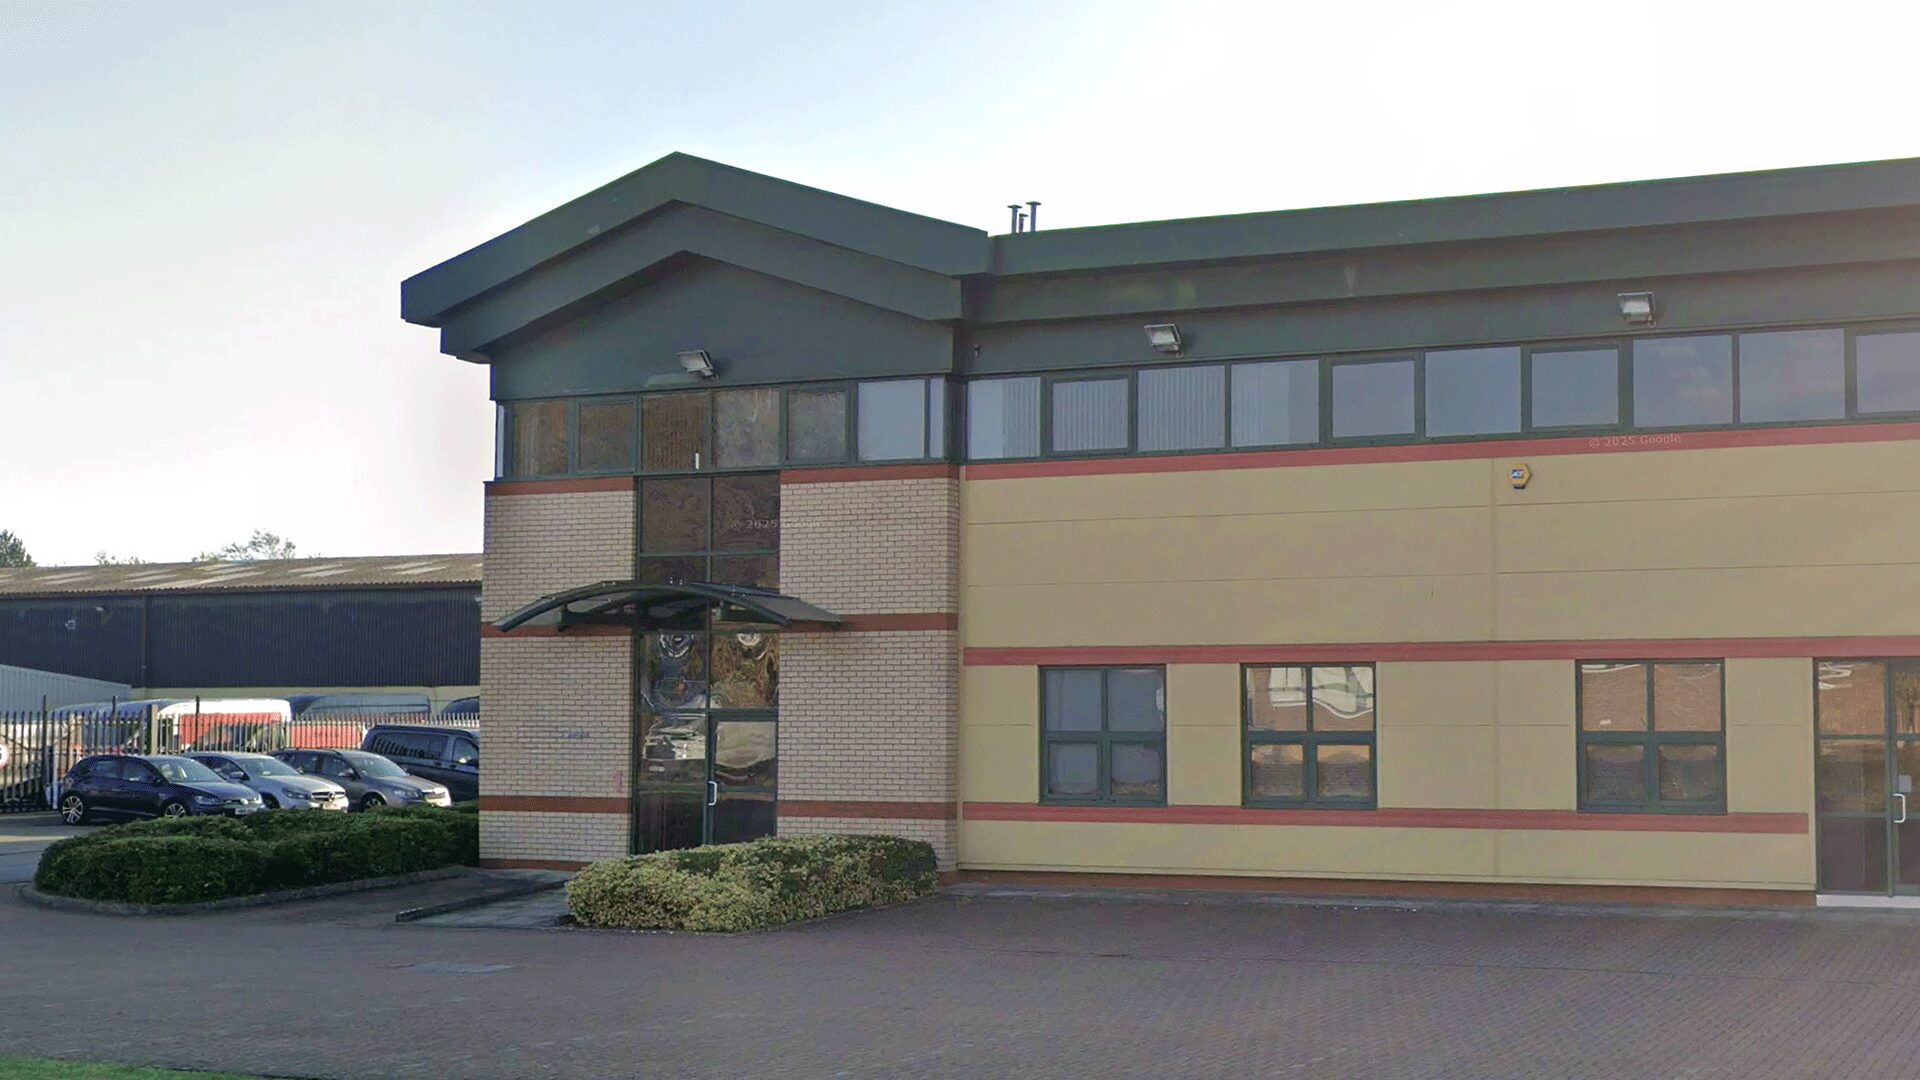
Swindon (South Marston)
GBWälischmiller UK: Entwicklung, Fertigung, Tooling Center, Service
- Werkstoffe
- Edelstahl
- Tooling Center für kundenspezifische Werkzeuge
- Testflächen für Prüfungen unter realistischen Bedingungen
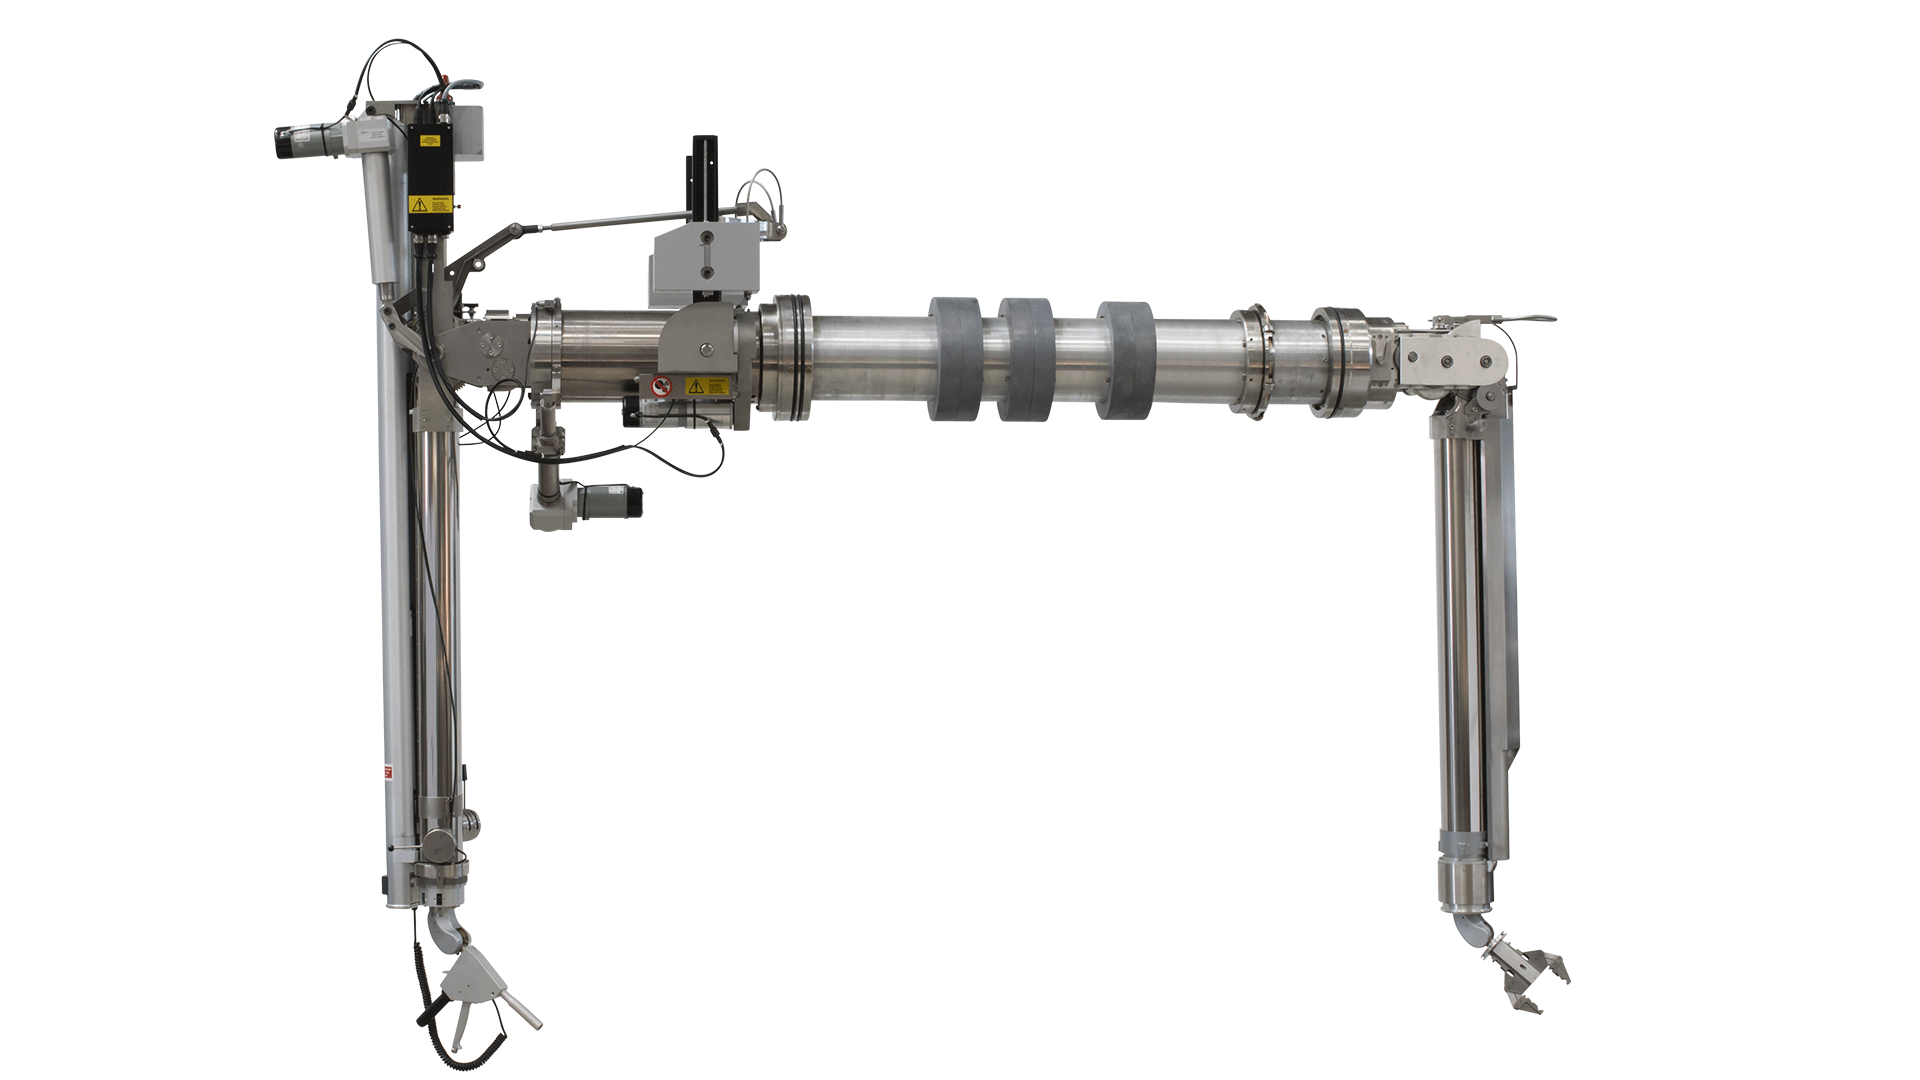
Manipulatoren und Roboter
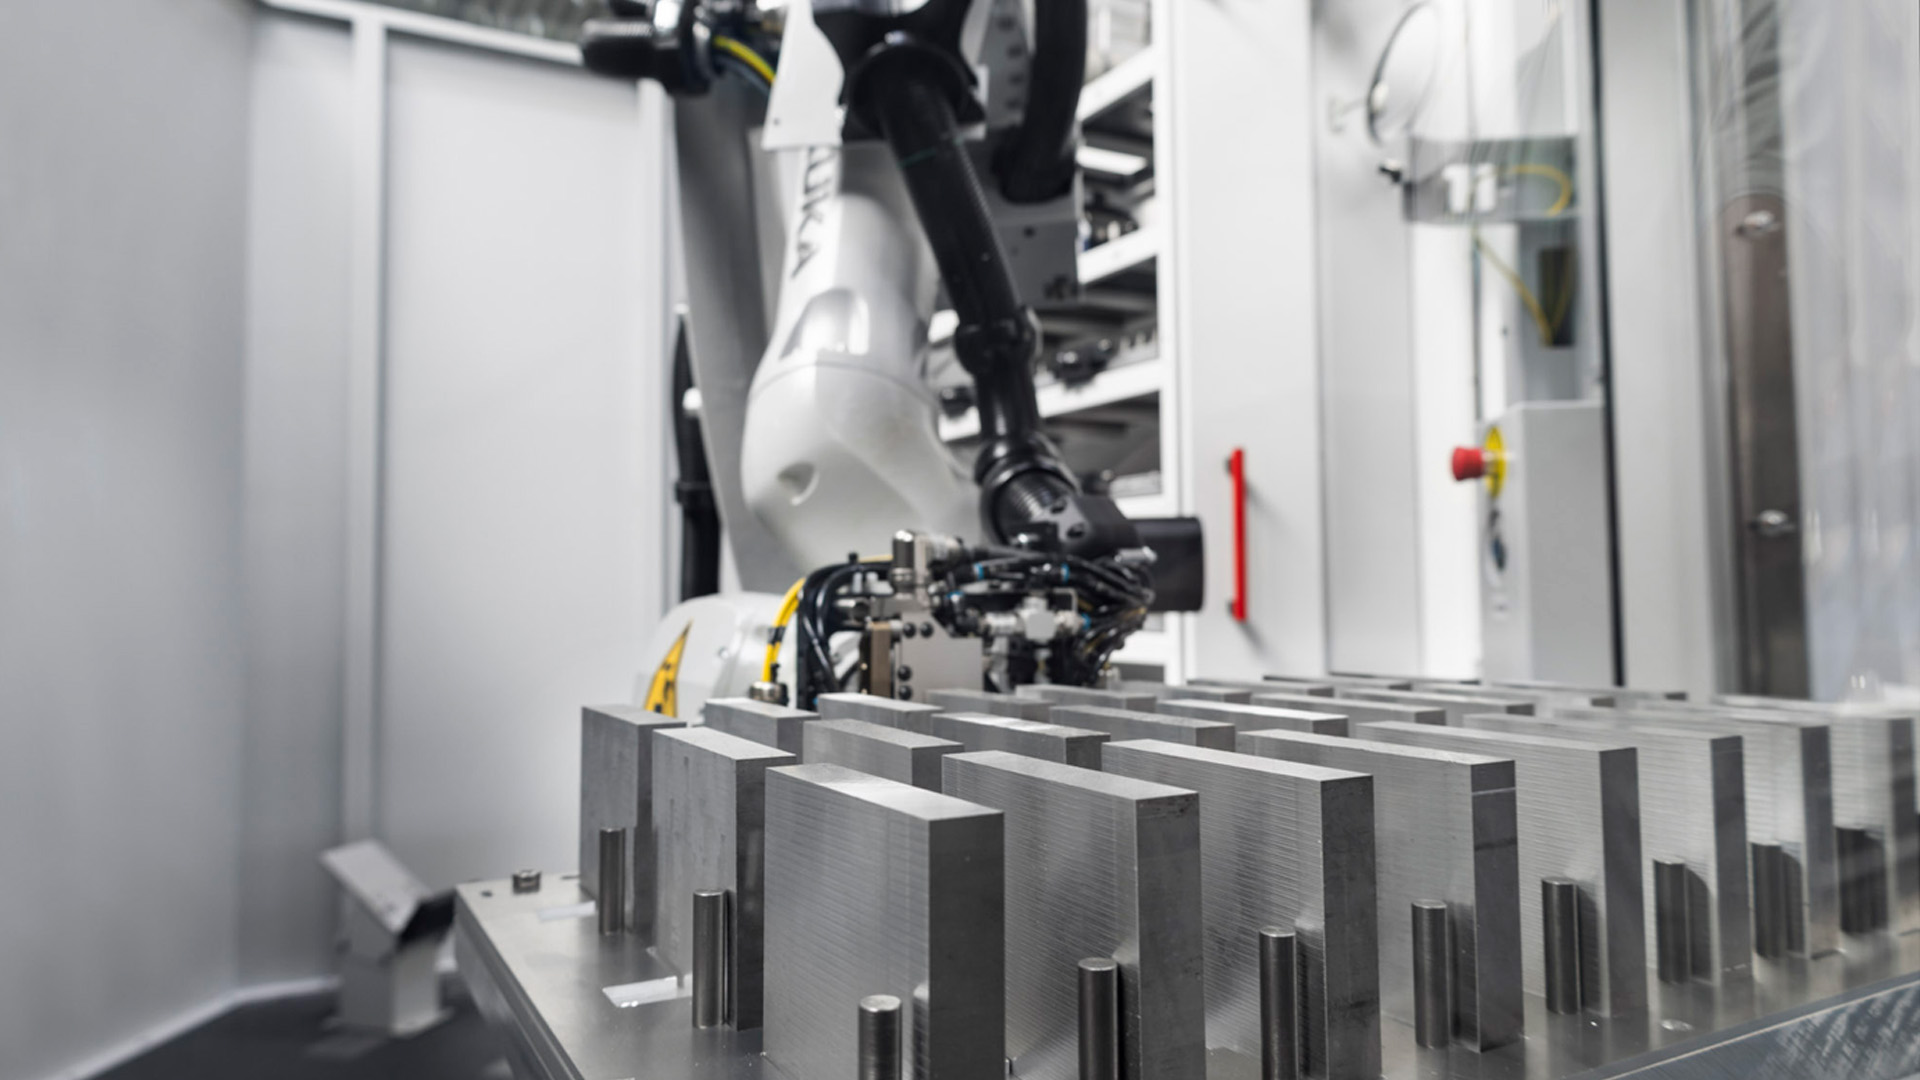
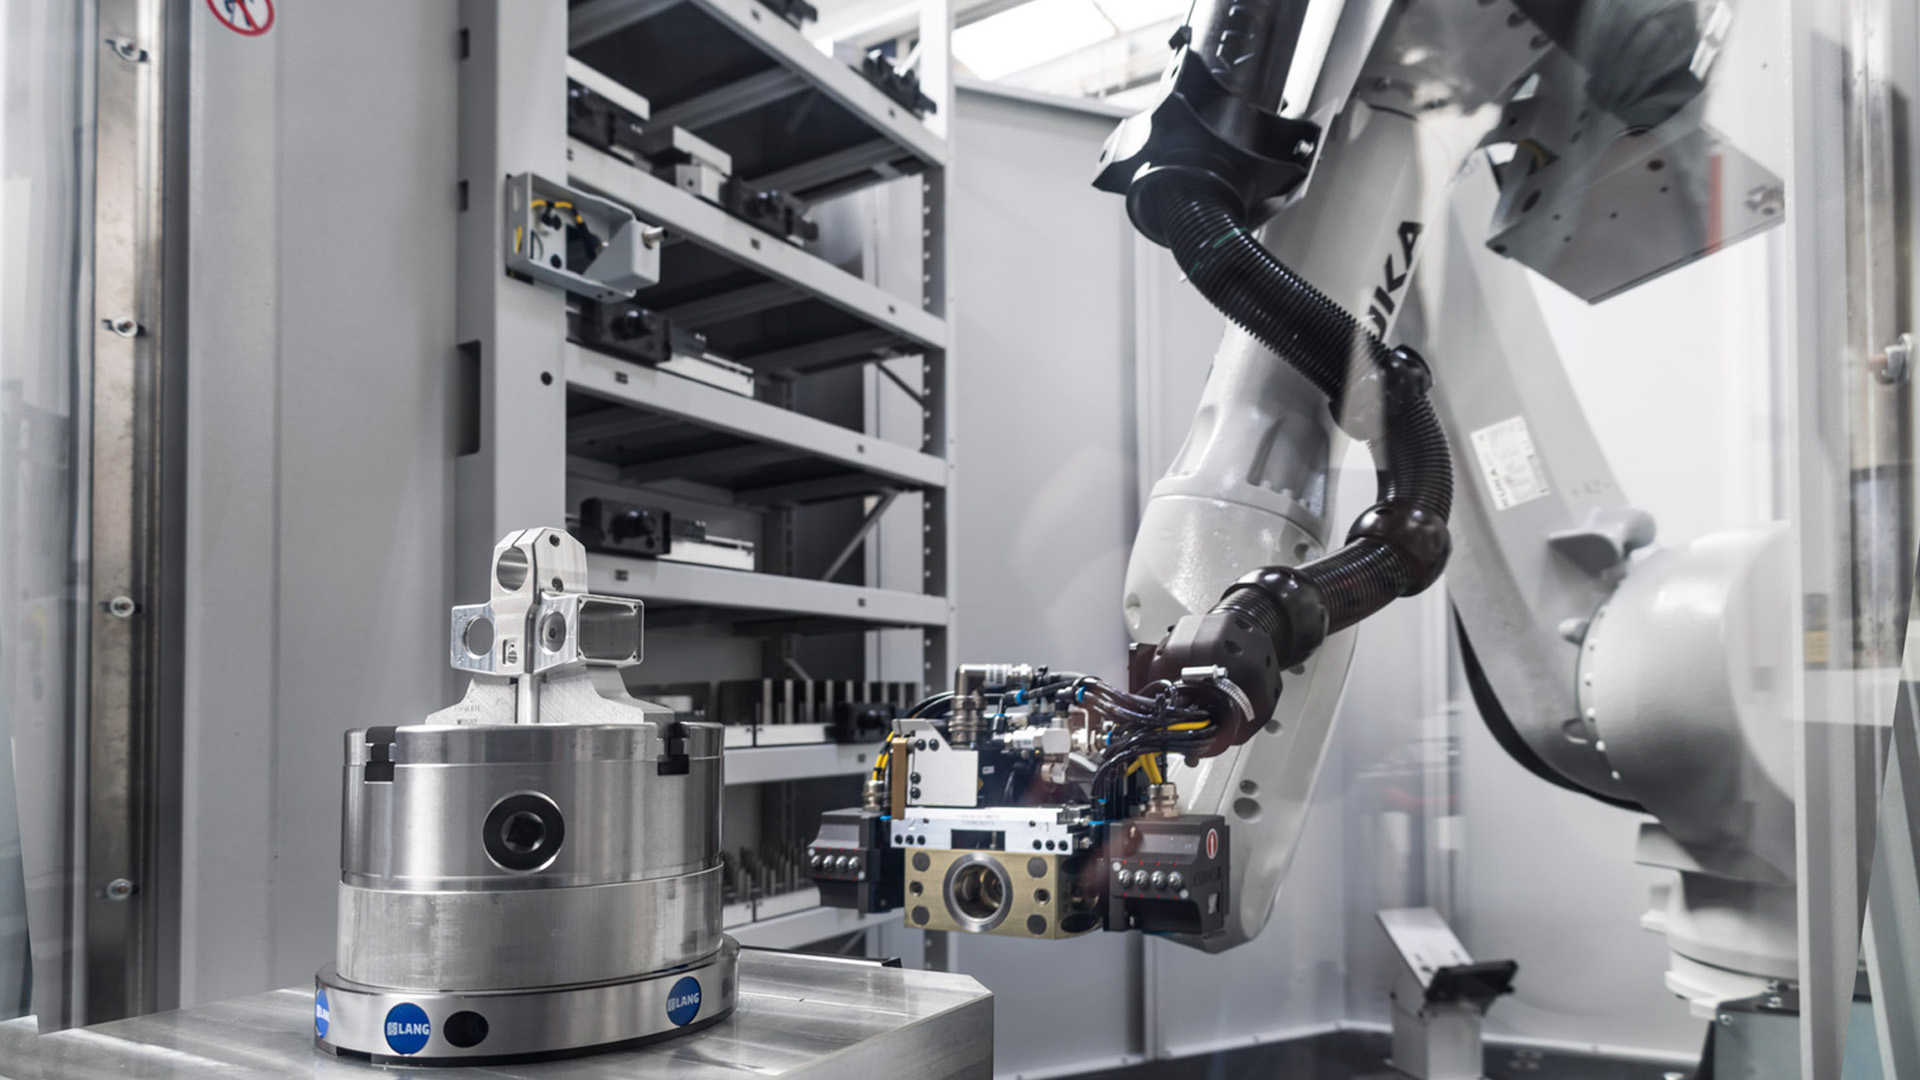
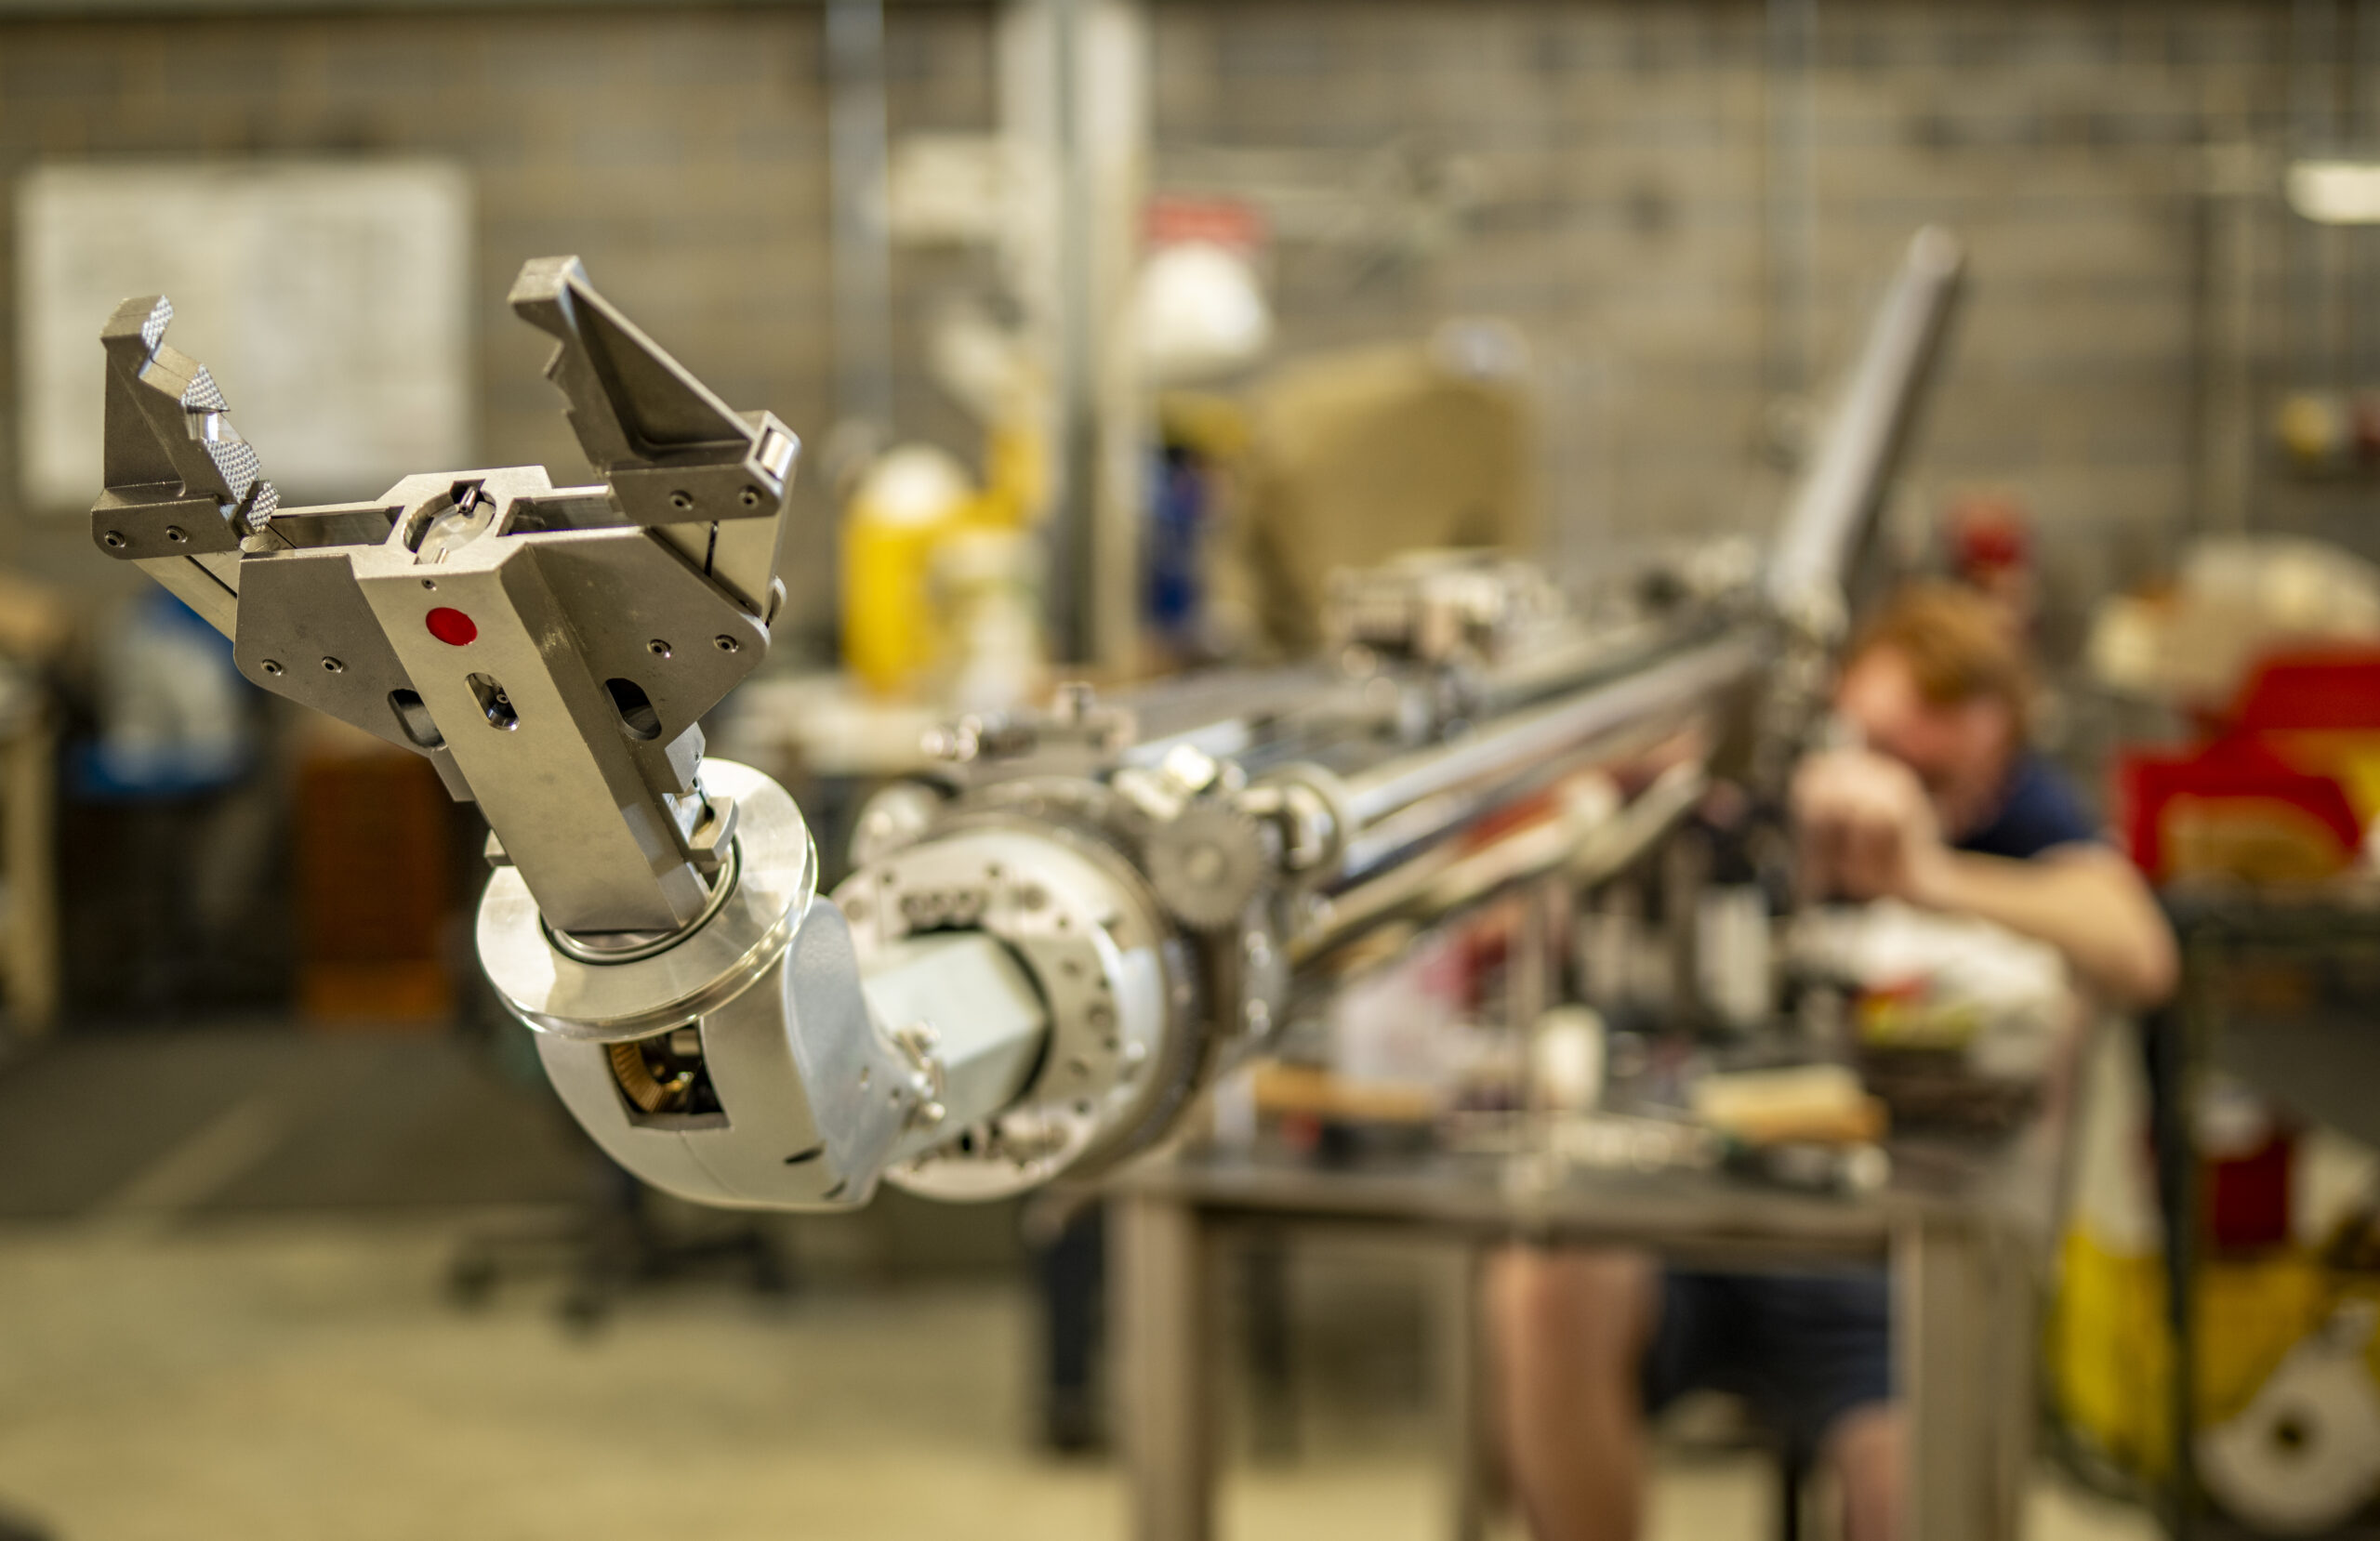
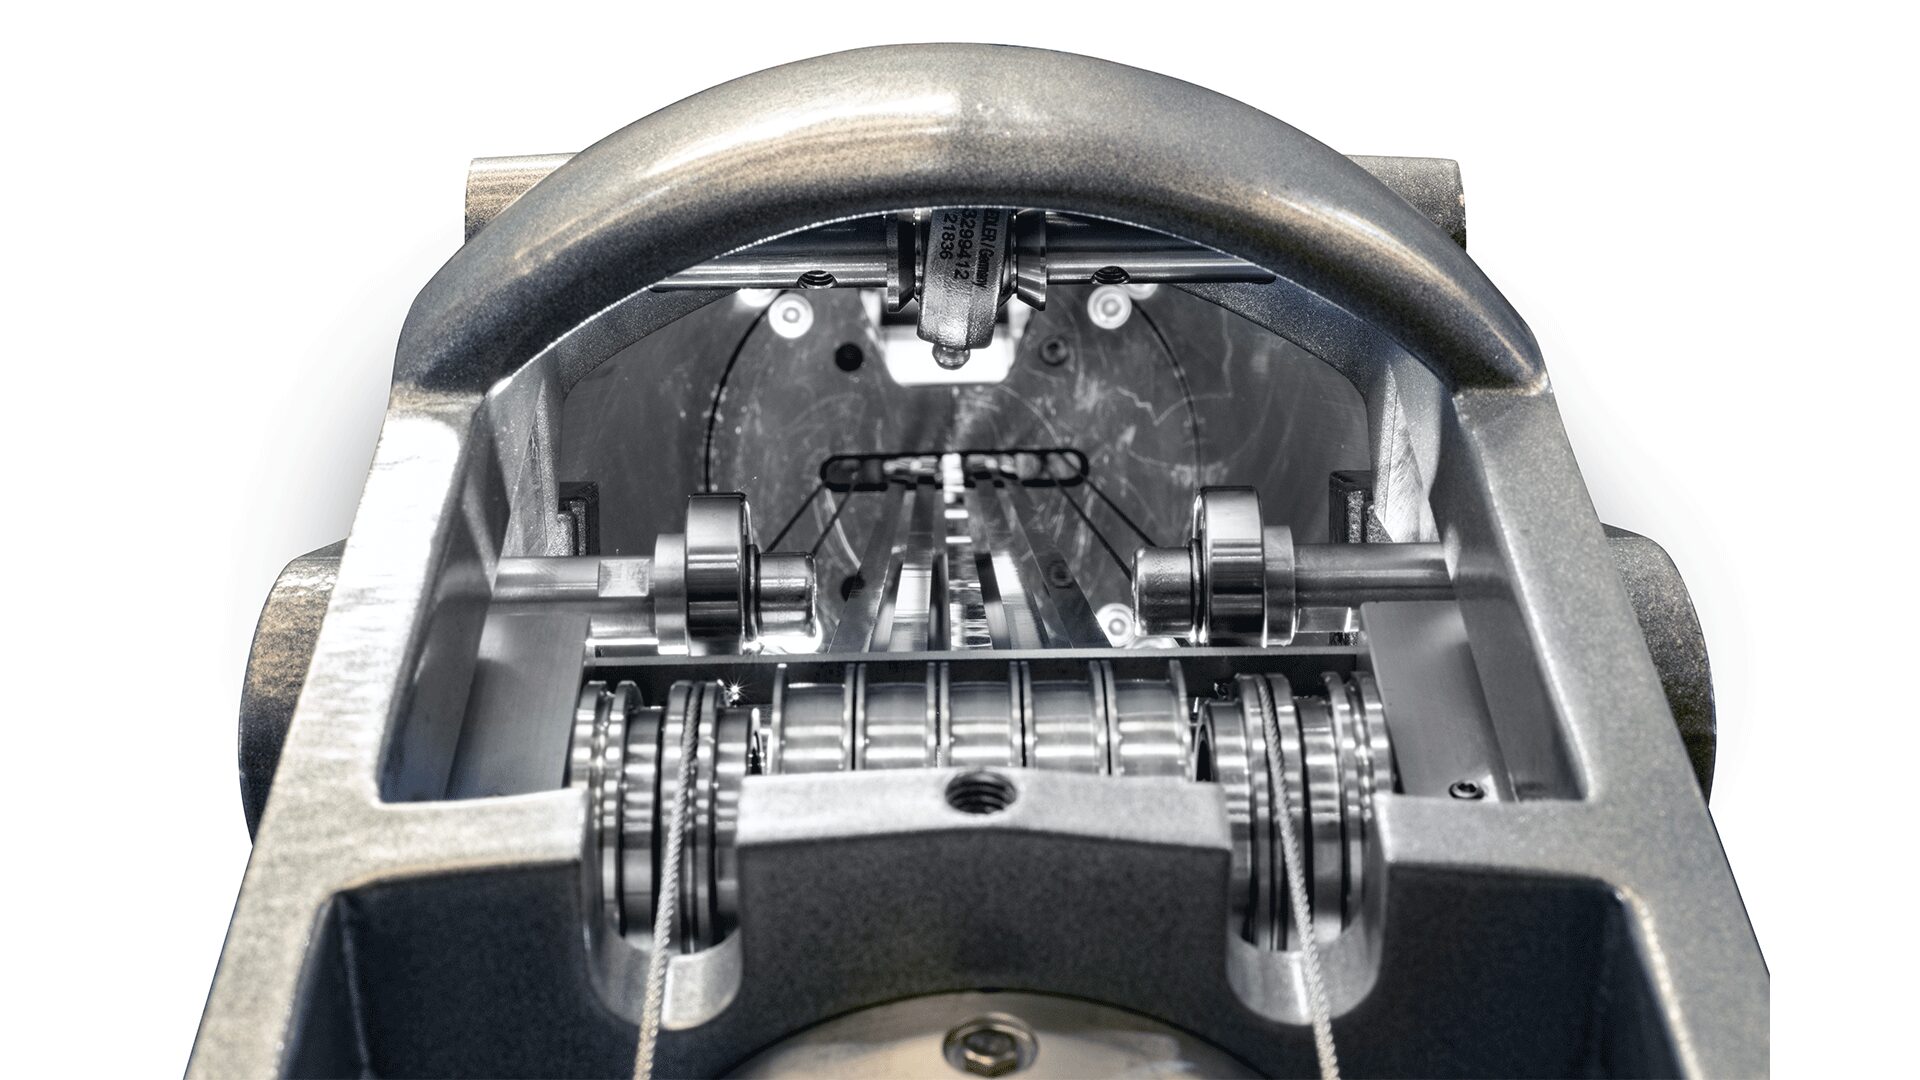
Einblicke in die Fertigung
Branchen
Verfahren & technische Grenzen
| Verfahren | Toleranz | Max. Bauteil | Gewicht | Losgröße | Werkstoffe |
|---|---|---|---|---|---|
| Entwicklung und Konstruktion von Fernhantierungssystemen (Manipulatoren & Roboter)Engineering | – | – | – | – | – |
| Präzisionsfertigung mechanischer KomponentenZerspanung | – | – | – | – | Edelstahl |
| Montage kompletter ManipulatorsystemeMontage | – | – | – | – | – |
| Funktions- und AbnahmetestsPrüfung | – | – | – | – | – |
| Retrofit und Modernisierung bestehender AnlagenMontage | – | – | – | – | – |
| Entwicklung kundenspezifischer Werkzeuge und SonderlösungenEngineering | – | – | – | – | – |
| Wartung, Reparatur und ErsatzteilversorgungMontage | – | – | – | – | – |
| Schulung und Training für Bedien- und WartungspersonalMontage | – | – | – | – | – |
| Installation und Inbetriebnahme von Systemen vor OrtMontage | – | – | – | – | – |
15 Anlagen & Maschinen
| Maschine | Hersteller / Modell | Anzahl | Arbeitsraum | Baujahr | Standort |
|---|---|---|---|---|---|
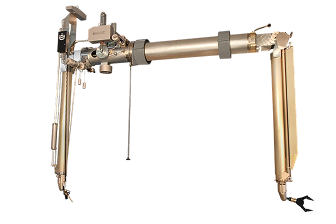
| Telemanipulator A100 (mechanisch) | HWM Wälischmiller A100 | – | Reichweite bis 5 m; Armlänge 0,91–2,01 m; Tragkraft 20 kg in jeder Position | – | Markdorf (gefertigt) |
| Telemanipulator A200 (mechanisch, Gelenk-Manipulator) | HWM Wälischmiller A200 | – | Armlänge 0,85–1,9 m; Tragkraft 10 kg in jeder Position | – | Markdorf |
| Teleskop-Telemanipulator A150 | HWM Wälischmiller A150 | – | Armlänge 0,6–1,0 m; Reichweite bis 2 m; Kapazität 12 kg | – | Markdorf |
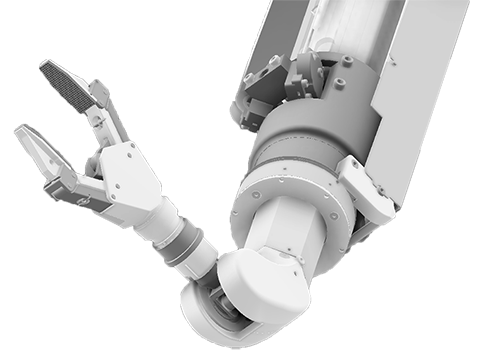
| Universal-Ferngreifer A01 | HWM Wälischmiller A01 | – | Armlänge ca. 1000 mm; Greifweite 90–100 mm; bis 5 kg (jede Position), bis 15 kg vertikal | – | Markdorf |
| Telemanipulator VNE-80/VNE-90 (gasdicht) | Wälischmiller UK VNE-80 / VNE-90 | – | Armlänge 2,5–4 m; Kapazität 20 kg (voller Bereich), 30 kg (üblicher Bereich) | – | Swindon |
| Telemanipulator VNE-100 | Wälischmiller UK VNE-100 | – | Armlänge 2,5–4 m; 30 kg voller Bereich, bis 40 kg bei 2,5 m Reichweite | – | Swindon |
| Telemanipulator Model-9 2.0 | Wälischmiller UK Model-9 2.0 | – | Reichweite ca. 3 m; Kapazität 13,6 kg; Wanddicke 61–183 cm | 2025 | Swindon |
| Servo-Manipulator VNE100S (Master-Slave) | Wälischmiller Engineering / Wälischmiller UK VNE100S | – | Armlänge bis 4 m; Handhabungslast bis 30 kg in jeder Position | 2026 | Markdorf / Swindon |
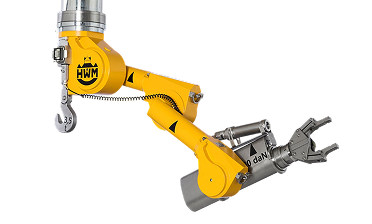
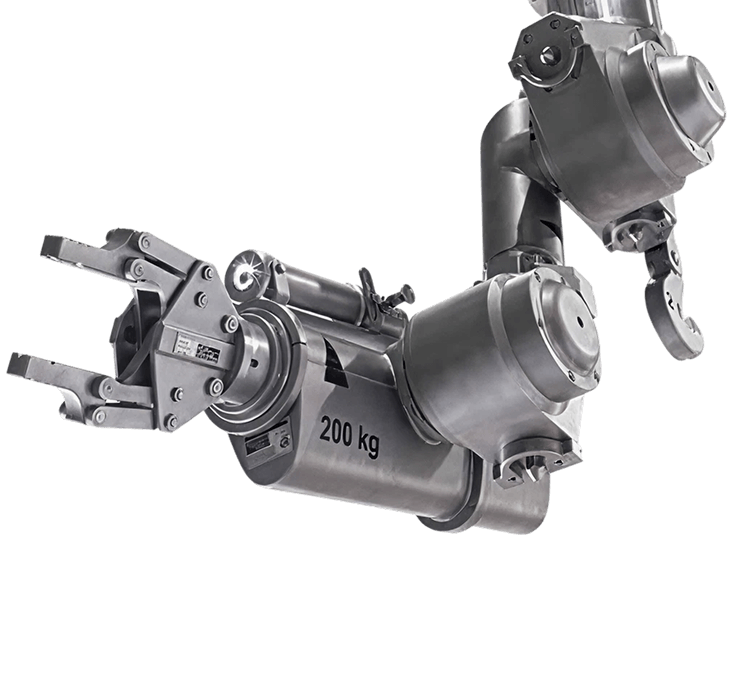
| Kraftmanipulator A1000 | HWM Wälischmiller A1000 | – | Armlänge bis 4 m; Tragkraft bis 200 kg (optional 500 kg); 6 Freiheitsgrade + Linearschub. | – | Markdorf |
| Roboterarm A1000S (programmierbar) | HWM Wälischmiller A1000S | – | 6 Freiheitsgrade, kartesische Steuerung | 2012 (erst | Markdorf |
| Kettenangetriebenes Manipulatorfahrzeug V1000 | HWM Wälischmiller V1000 | – | Tragkraft bis 100 kg; Reichweite bis 2 m; 6 Freiheitsgrade + Linearschub; 1 MGy Gesamtlebensdosis | 2013 (Entw | Markdorf |
| Inline-Roboterarm LIROB | HWM Wälischmiller LIROB | – | Tragkraft 10 kg (20 kg Spitzenlast) für 160 mm Wandöffnung; LIROB XL: 20 kg für 254 mm; 7 DOF. | – | Markdorf |
| Roboterarm TELBOT® | HWM Wälischmiller TELBOT® | – | Tragkraft bis 100 kg; Armlänge 1–3 m; bis 8 Freiheitsgrade | 1995 (erst | Markdorf |
| Prüfhalle (blaue Halle) mit Wasserbecken für Teleskop-Tests | – | – | Höhe 15 m, Wasserbecken 5 m Tiefe | 1998 | Markdorf |
| A15 Gelenkmanipulator / A20 mit A100-Zange | HWM Wälischmiller A15 / A20 | – | – | – | – |
Zusatzleistungen
Referenzkunden
Qualität und Zertifizierung
Besondere Prüfverfahren beim Materialeingang und zusätzliche Kontrollen während der Produktion sichern die Qualität bis zum Abnahmetest gemeinsam mit dem Kunden. Funktions- und Abnahmetests erfolgen an firmeneigenen Testflächen, in Markdorf in der 15 m hohen Prüfhalle mit 5 m tiefem Wasserbecken.
| Nachweis | Markdorf | Swindon (South Marston) |
|---|---|---|
| ISO 9001 | ||
| ISO 19443 | ||
| KTA 1401 | ||
| ISO 14001 | ||
| ISO 45001 | ||
| CEFRI-E (Strahlenschutz Frankreich) | ||
| ATEX-Konformität |
Firmengeschichte
- 1946
Gründung der Einzelfirma Hans Wälischmiller in Meersburg; Entwicklung von Dentalgeräten
- 1950
Einstieg in die Nuklearindustrie mit einer Anlage zur Handhabung von radioaktivem Sr90
- 1962
Verlegung des Firmensitzes von Meersburg nach Markdorf
- 1963
Auslieferung des ersten Manipulators A100 an das Kernforschungszentrum Karlsruhe
- 1966
Auslieferung der ersten Gelenk-Manipulatoren A200 an das Forschungszentrum Jülich
- 1979
Entwicklung des Kraftmanipulators A1000
- 1990
Entwicklung wasserdichter Geräte und Werkzeuge für den Reaktorabbau
- 1995
Erster TELBOT-Roboterarm an AECL Kanada; erstmalige ISO 9001-Zertifizierung
- 1998
Fertigstellung der 'blauen Halle' in Markdorf (15 m Höhe, Wasserbecken 5 m tief)
- 2006
Erstmalige KTA 1401-Zertifizierung
- 2010
Verkauf an Carr's Milling Industries plc; Umbenennung in Wälischmiller Engineering GmbH, 125 Mitarbeitende
- 2012
Lieferung des ersten Roboterarms A1000S
- 2013
Entwicklung des kettenangetriebenen Manipulatorfahrzeugs V1000
- 2014
Fertigstellung des neuen Firmengebäudes in Markdorf
- 2025
KTA-Zertifizierung durch ISO 19443 ergänzt; Umbenennung von Wälischmiller UK in Swindon, Teil der Nuclear-Engineering-Sparte von Cadre Holdings
- 2026
Entwicklung des VNE100S Servomanipulators; Model 9 Version 2.0